UniT
已投稿
首次公开:课题组主导研究
统一的几何感知前馈模型。项目主页展示从校园场景到驾驶序列的重建、七类任务上的实验结果,并提供在线演示。
研究代码未公开。
项目论文
- UniT: Unified Geometry Learning with Group Autoregressive TransformerIEEE Transactions on Pattern Analysis and Machine Intelligence (submitted) · 2026
项目与资源
课题组及合作者的研究工作,从公开稿件到已发表成果。
首次公开:课题组主导研究
统一的几何感知前馈模型。项目主页展示从校园场景到驾驶序列的重建、七类任务上的实验结果,并提供在线演示。
研究代码未公开。
首次公开:课题组主导研究
一条面向动作片段式机器人策略的推理阶段规则:预测的未来一致时继续执行当前动作片段,出现分歧时重新规划。论文报告在其仿真基准和 AgiBot G2 操作实验中失败次数有所减少。
首次公开:课题组主导研究
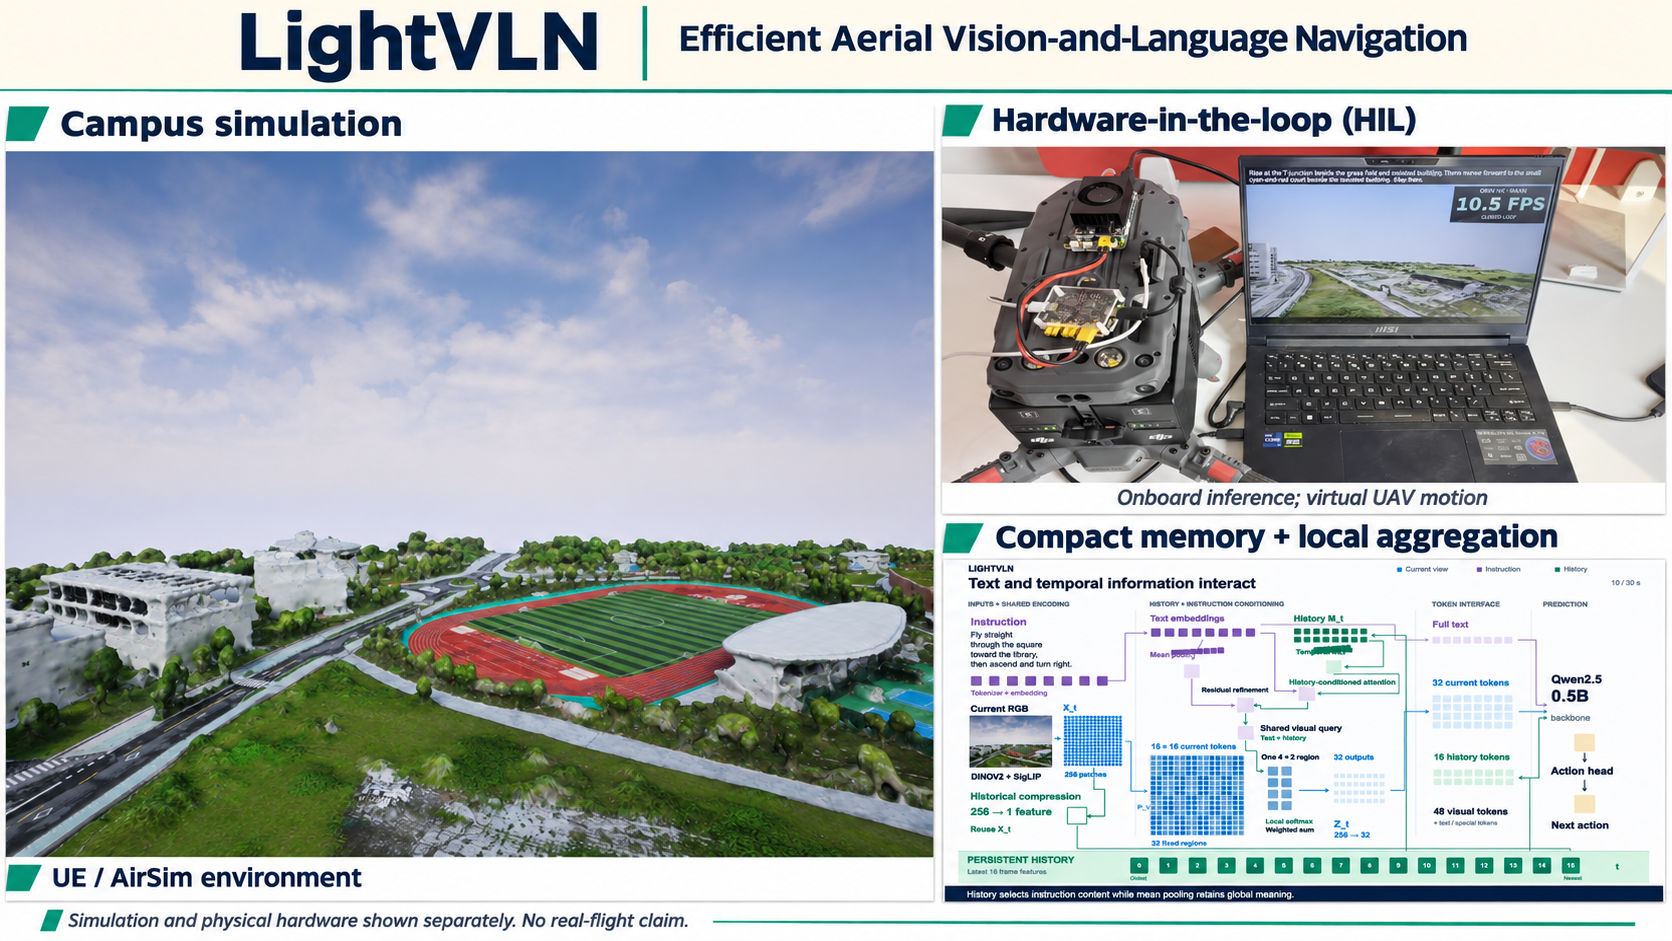
LightVLN 是一个轻量化空中视觉语言导航框架,结合紧凑的语言骨干、单 token 历史记忆,以及由历史与指令共同引导的局部聚合,在保持有竞争力的导航性能的同时降低推理开销,并支持在 Jetson Orin NX 上开展基于机载计算的实时闭环硬件在环(HIL)评估。在该 HIL 设置中,机载计算机控制的是 AirSim 中的虚拟无人机。
每个项目均列出发表状态和可用资源。
显示 31 个,共 31 个项目
首次公开:课题组主导研究
一条面向动作片段式机器人策略的推理阶段规则:预测的未来一致时继续执行当前动作片段,出现分歧时重新规划。论文报告在其仿真基准和 AgiBot G2 操作实验中失败次数有所减少。
首次公开:课题组主导研究
LightVLN 是一个轻量化空中视觉语言导航框架,结合紧凑的语言骨干、单 token 历史记忆,以及由历史与指令共同引导的局部聚合,在保持有竞争力的导航性能的同时降低推理开销,并支持在 Jetson Orin NX 上开展基于机载计算的实时闭环硬件在环(HIL)评估。在该 HIL 设置中,机载计算机控制的是 AirSim 中的虚拟无人机。
首次公开:课题组主导研究
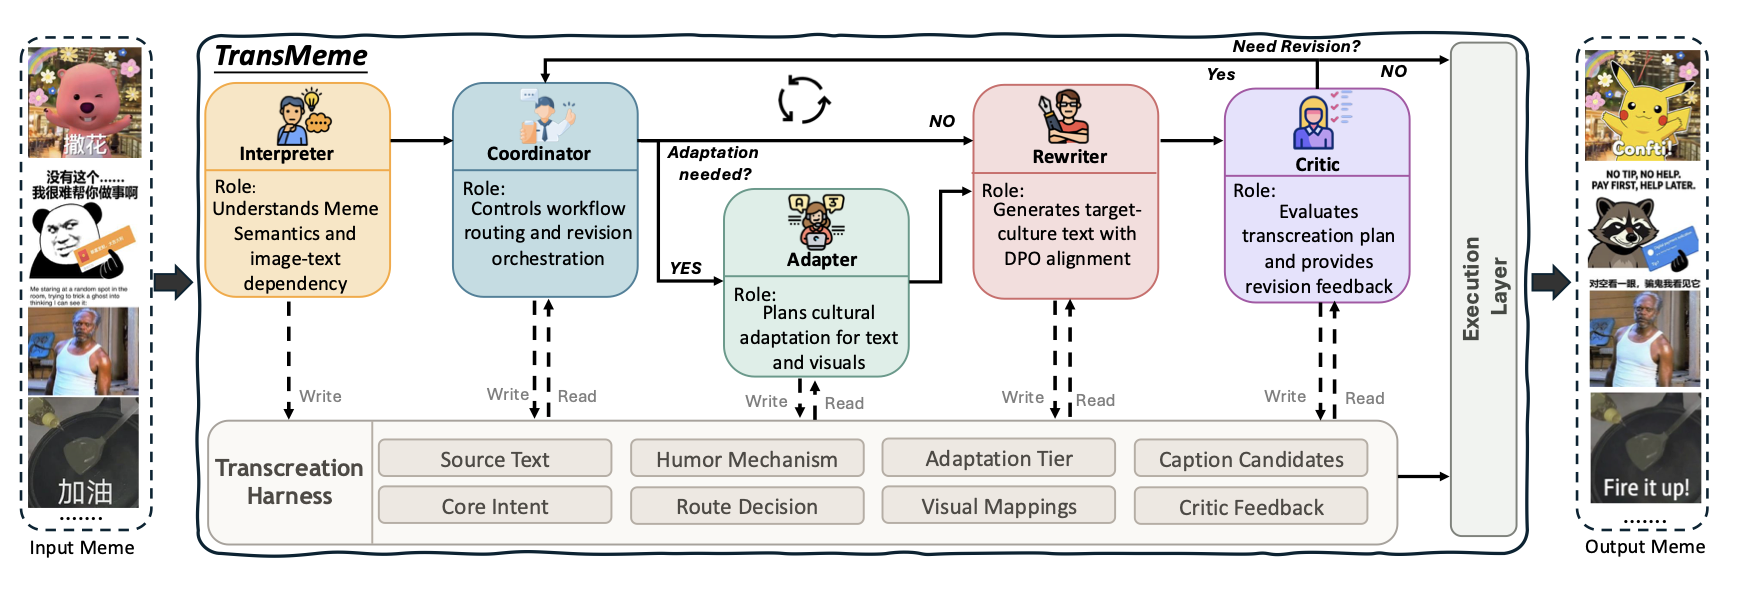
一个面向跨语言、跨文化表情包转创的多智能体框架,在保留表达意图的同时保持文字与图像的一致性。
首次公开:课题组主导研究
EWR 利用随风况估计和载荷状态更新的能耗图规划卡车辅助的无人机配送,并持续检查返航可行性。论文在合成配送图与风日志回放条件下进行评估。
同一研究方向的相关稿件;修订或扩展关系尚未确认。
首次公开:课题组主导研究
面向视觉—语言—动作模型的跨层条件化:将视觉语言主干网络多个深度的特征送入动作解码器,实现深度感知的信息路由。
研究代码未公开。
首次公开:课题组主导研究
该框架以扩散模型细化各坐标轴的轨迹预测,并接入分布式预测控制。论文研究扰动及建模不确定性条件下无人机协同运动的预测与闭环跟踪。
首次公开:课题组主导研究
一种针对自动语音识别的黑盒对抗攻击方法,在自监督语音表征而非原始波形上进行搜索,揭示了现有鲁棒性评估的盲区。
首次公开:课题组主导研究
PLAN-S 从潜在世界模型中解码受驾驶风格调节的语义代价地图,使规划偏好在轨迹选择前可被观察与分析。该连接模块支持回归式和锚点评分式规划器,并在 nuScenes 与 NAVSIM 上进行评估。
首次公开:课题组主导研究
通过分层视觉扰动,研究 VLA 驾驶决策对相机输入的依赖,并对比开环轨迹预测与闭环驾驶行为,揭示不同扰动和评估设置下视觉信息作用的差异。
首次公开:课题组主导研究
统一的几何感知前馈模型。项目主页展示从校园场景到驾驶序列的重建、七类任务上的实验结果,并提供在线演示。
研究代码未公开。
首次公开:课题组主导研究
MARS 是一种基于迁移的黑盒攻击框架,用于评估基于自监督学习的歌声深度伪造检测器。它以自然语义锚点与伪造痕迹锚点取代代理边界跨越,并通过双层优化沿切向绕行、再回到自然语义流形,从而摆脱“线性陷阱”。
首次公开:课题组主导研究
面向为船舶提供算力支持的空天地海网络的任务卸载与资源调度。论文报告与其仿真基准相比,平均任务时延至少降低 23%。
以 2026 年 5 月预印本为主入口,另列相关的 9 月稿件;版本关系尚未确认。
首次公开:课题组主导研究
BER 是一个在线的风险敏感路由框架,在时变能耗图上规划卡车辅助的无人机配送。论文在采用准真实风日志的合成配送场景中评估返航可行性检查。
同一研究方向的相关稿件;修订或扩展关系尚未确认。
首次公开:课题组主导研究
一个面向建筑外立面检测的分层基准,从语义感知、空间定位和生成式分割三方面评估多模态模型。公开的数据集与基准供学术研究使用。
首次公开:课题组主导研究
多相机三维目标检测方法,通过处理内参、外参和阵列布局的差异,泛化到相机配置未见过的机器人和车辆。
首次公开:合作研究
数据高效的单目三维目标检测方法,将训练图像分解为物体、场景和相机位姿,并在线重新组合。
首次公开:课题组主导研究
关于可组合机器人操作中以物体为中心的世界—动作模型的公开框架综述稿,梳理语义、几何和触觉状态与技能组合、验证及恢复的联系,并以小规模 Meta-World 诊断实验和 Isaac Sim 仿真演示说明。
首次公开:课题组主导研究
基于可获取的数据为城市感知选择搭载传感器的车辆,同时兼顾覆盖与冗余。论文报告了使用广州 320 辆空气质量感知车辆数据进行的评估。
以 ITSC 2025 论文为主入口,另列相关的 TRC 2026 期刊论文;两者版本关系尚未确认。
首次公开:课题组主导研究
系统研究表明主流 VLM 在大多数施工区场景中无法规划正确轨迹。REACT-Drive 将先前失败案例转化为约束规则和可执行的规划代码,并通过 RAG 在新场景中检索相似模式来引导轨迹生成,在 ROADWork 数据集与真实车辆上进行了评估。
首次公开:课题组主导研究
在不同驾驶风格的人类驾驶员之间换道:双视角协作评分预测周围驾驶员的反应,并指导决策与运动规划。
首次公开:课题组主导研究
一个多层无人机边缘计算系统,为轻量级空中服务器配备更高层的备份节点。期刊版与会议版通过仿真评估时延和长期能量稳定性。
首次公开:成员第一作者 / 跨机构合作
基于扩散模型的数据投毒方法,在热力图选定的位置向车道线检测训练数据植入逼真的后门触发器,同时保持车道线与场景的完整性。
Yifan Liao 为第一作者;CVPR 正式论文同时列出 HKUST(GZ) 与合作机构。
首次公开:课题组主导研究
SkyVLN 将视觉语言导航与非线性模型预测控制相结合,实现无人机按指令导航。论文在 AirSim 的仿真城市环境中评估该系统。
首次公开:课题组主导研究
一个数据需求较低的逆强化学习框架,使自动驾驶行为适应不同的驾驶文化。论文评估了本地驾驶数据如何重新校准已学得的策略。
以 2025 年预印本为主入口;相关的作者公开稿件及其软件单独展示,版本关系尚未确认。
首次公开:课题组主导研究
基于 V2X 的车载边缘计算多层任务卸载方法,针对顺序子任务联合优化车辆匹配、通信与计算。
首次公开:课题组主导研究
利用 314 辆搭载传感器的出租车的测量数据,绘制高分辨率的道路空气污染地图。论文考察了精细尺度的暴露模式以及移动感知所提供的覆盖范围。
首次公开:合作研究
一种深度补全方法,以尺度传播归一化(SP-Norm)取代传统归一化层,从而泛化到未见场景,推理快速高效。
首次公开:课题组主导研究
一种跟驰模型,在适应新交通数据的同时,借助弹性权重巩固与记忆感知突触减轻遗忘,并在 Waymo 和 Lyft 数据上进行评估。
首次公开:课题组主导研究
利用大语言模型进行零样本跟驰预测,将跟驰行为重新表述为基于结构化提示的语言建模,以提高准确性和可解释性。
首次公开:课题组主导研究
一种面向自适应巡航控制的数据驱动跟驰模型,其礼让程度可按驾驶员的社会偏好调节。
首次公开:课题组主导研究
面向混合交通跟驰控制的深度强化学习方法,将网联自动驾驶车辆之间连续的人工驾驶车辆视为一个聚合单元。IEEE IV 2024 论文使用 HighD 驾驶数据评估该控制器。
没有符合筛选条件的项目。请尝试其他关键词或重置筛选条件。