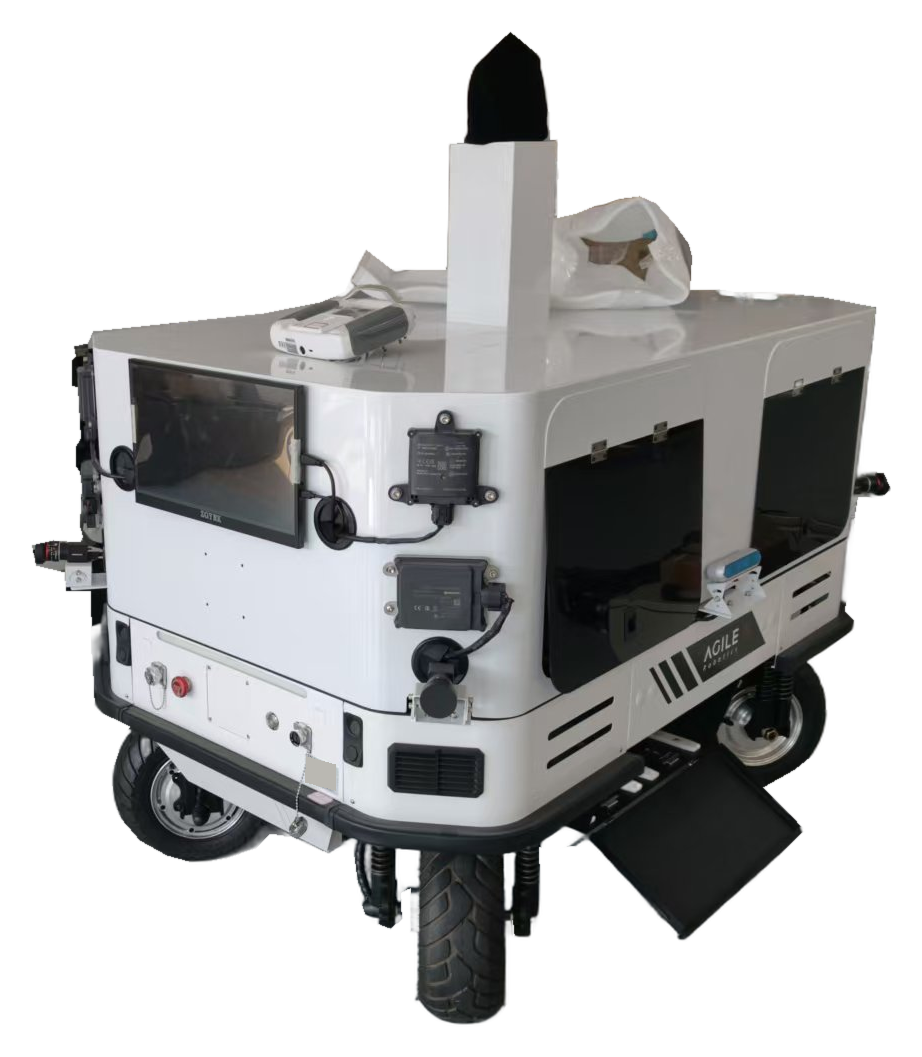
Ranger
AgileX Robotics
面向多传感器感知与无人驾驶的研究平台。
OMEGA 课题组加装传感器的平台。
OMEGA LAB / 研究平台
支持具身智能研究。
面向具身智能研究的无人驾驶车辆、无人机、机器人操作平台、人形机器人、遥操作设备与 AI 算力。
面向智能交通、感知与规划研究的网联和无人驾驶车辆。
AgileX Robotics
面向多传感器感知与无人驾驶的研究平台。
OMEGA 课题组加装传感器的平台。
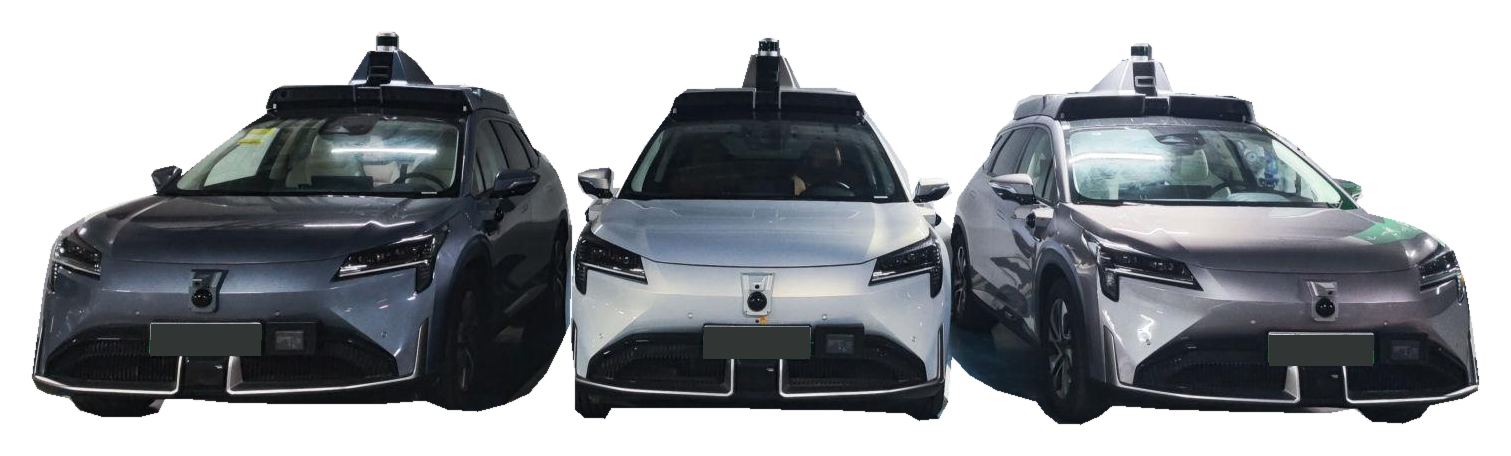
AION · OMEGA Lab
由全尺寸车辆组成的车队,配备面向多传感器感知、无人驾驶与智能交通研究的设备。
OMEGA 课题组研究车队。
用于自主飞行和野外机器人研究的空中平台。
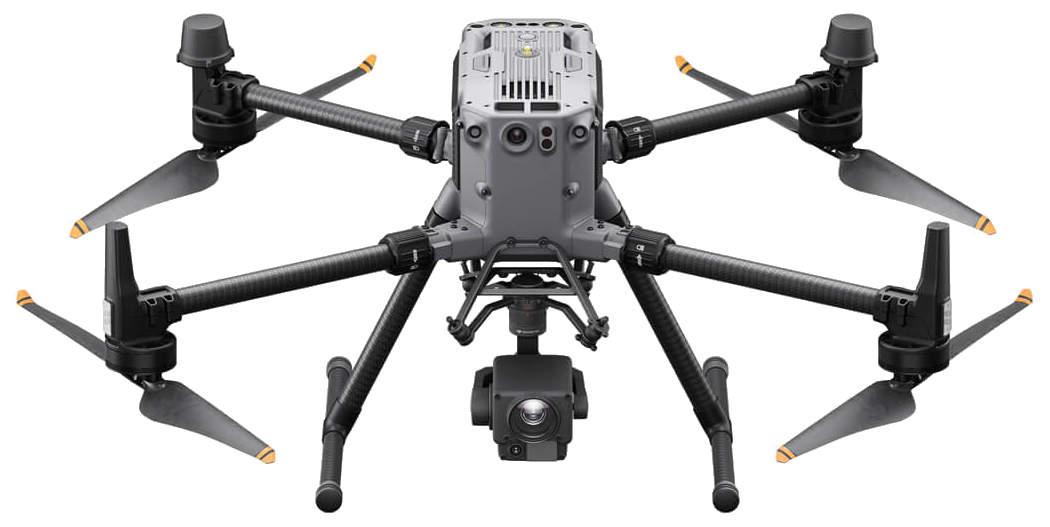
DJI
用于野外感知与空中机器人研究的行业级空中平台。
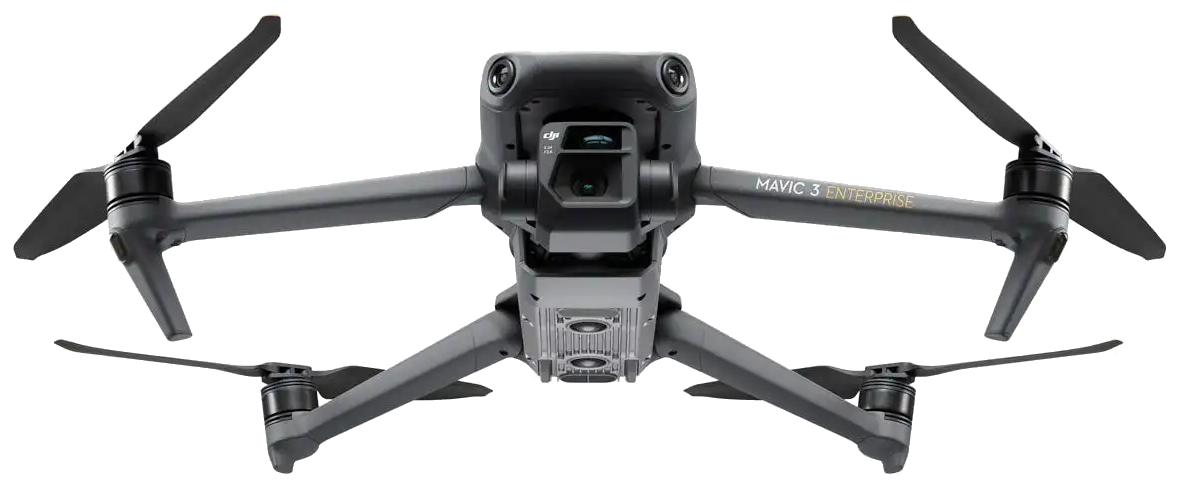
DJI
用于测绘、空中观测与野外实验的小型行业级无人机。
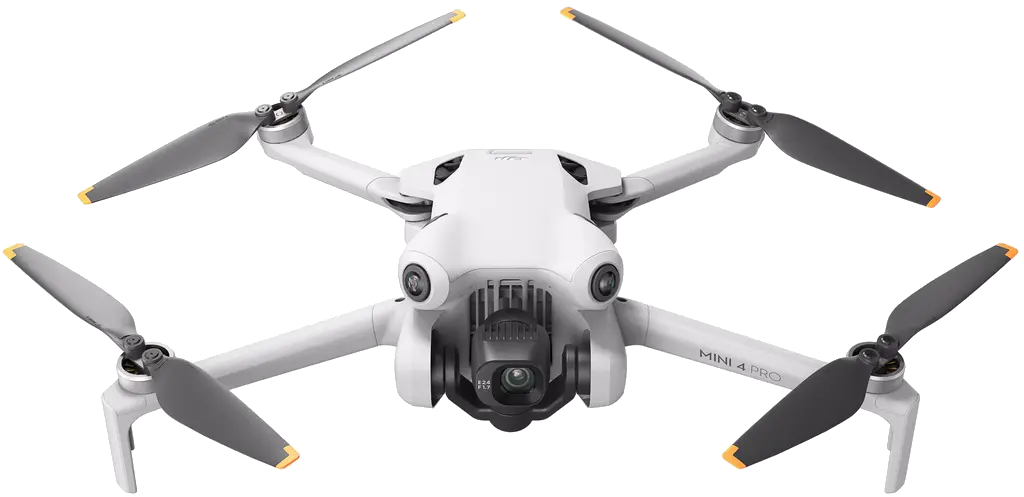
DJI
用于观测与野外数据采集的轻型空中平台。
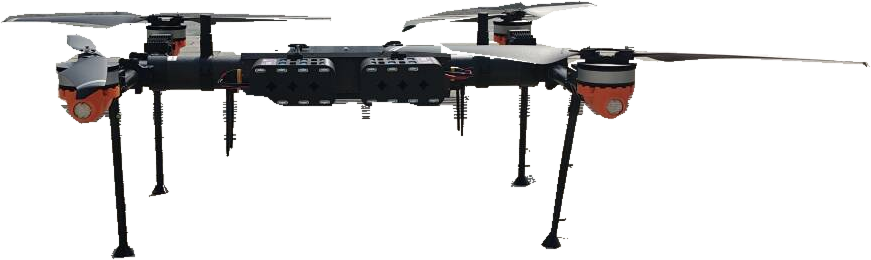
ZHT Aero
用于飞行研究与野外实验的模块化四旋翼平台。
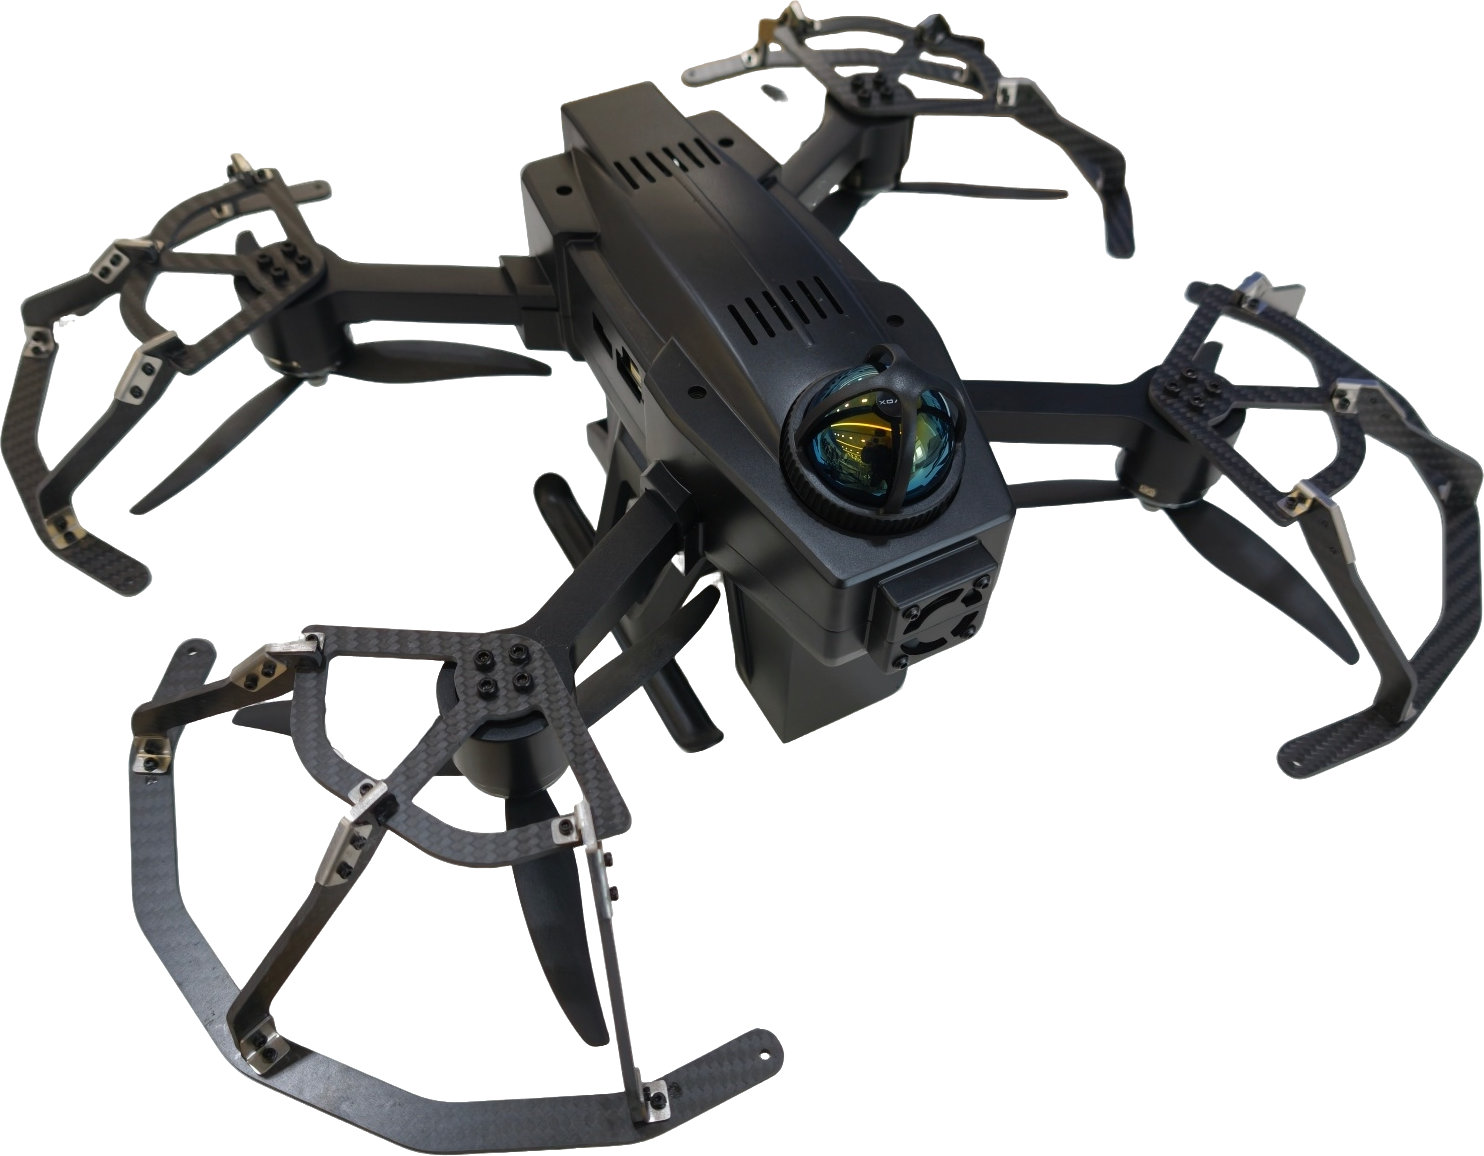
DiffRobot
面向自主导航与空中机器人研究的科研无人机平台。
面向操作与导航研究的机械臂、灵巧手和移动底盘。
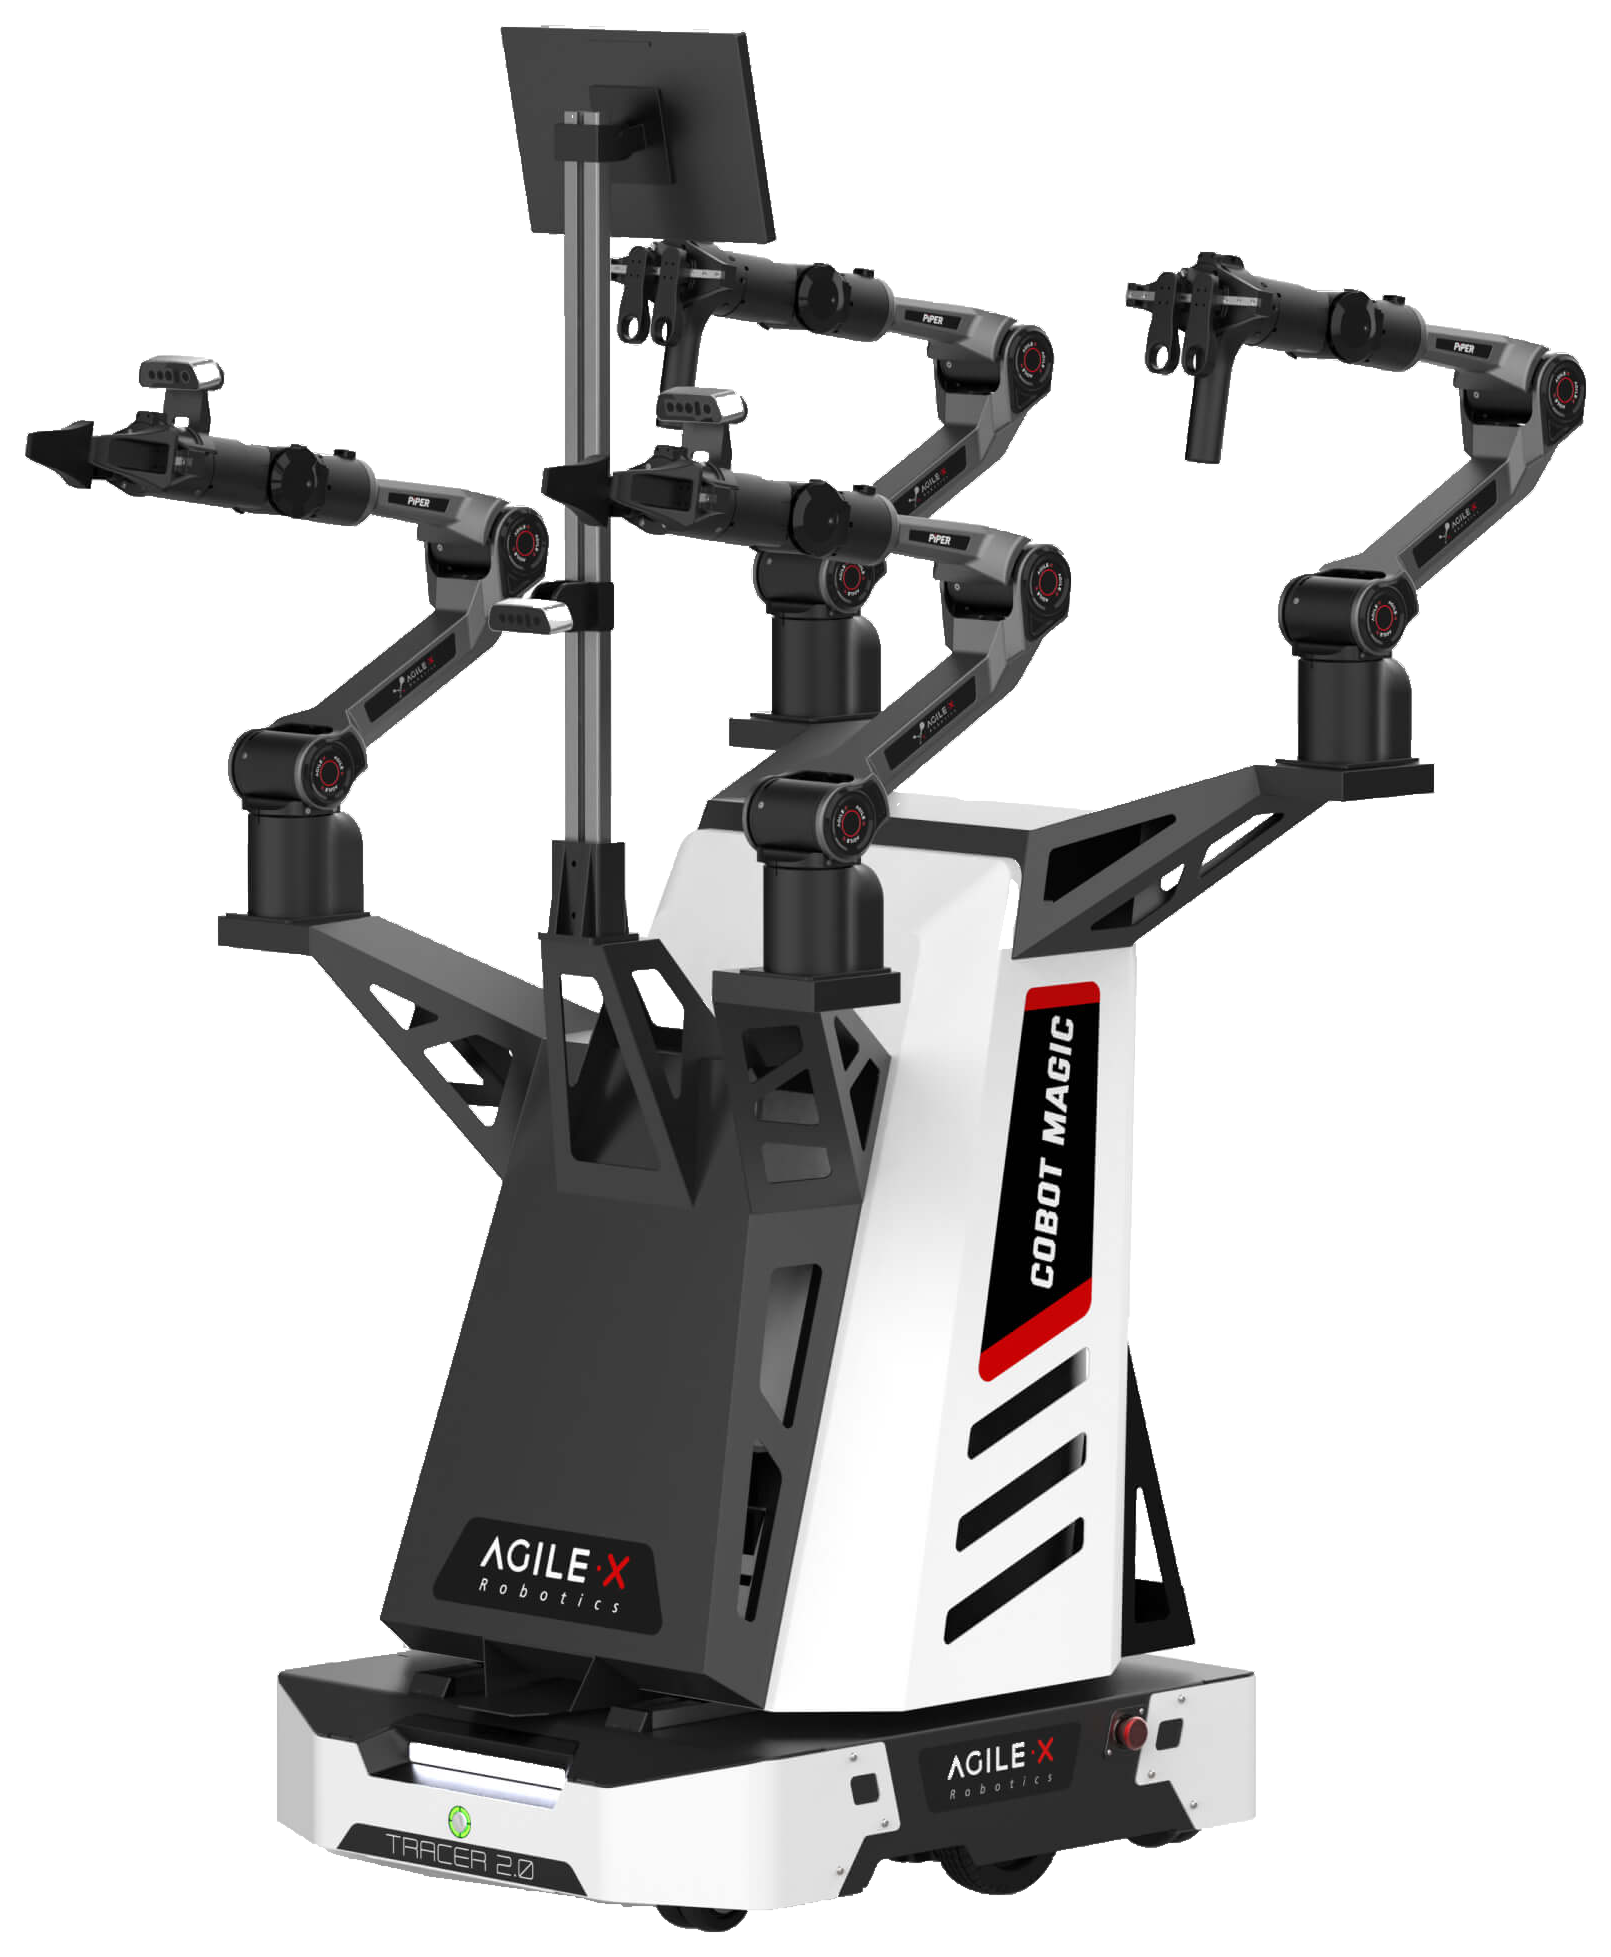
AgileX Robotics
用于全身遥操作、示范采集与机器人学习的移动双臂平台。
图为厂商配置。
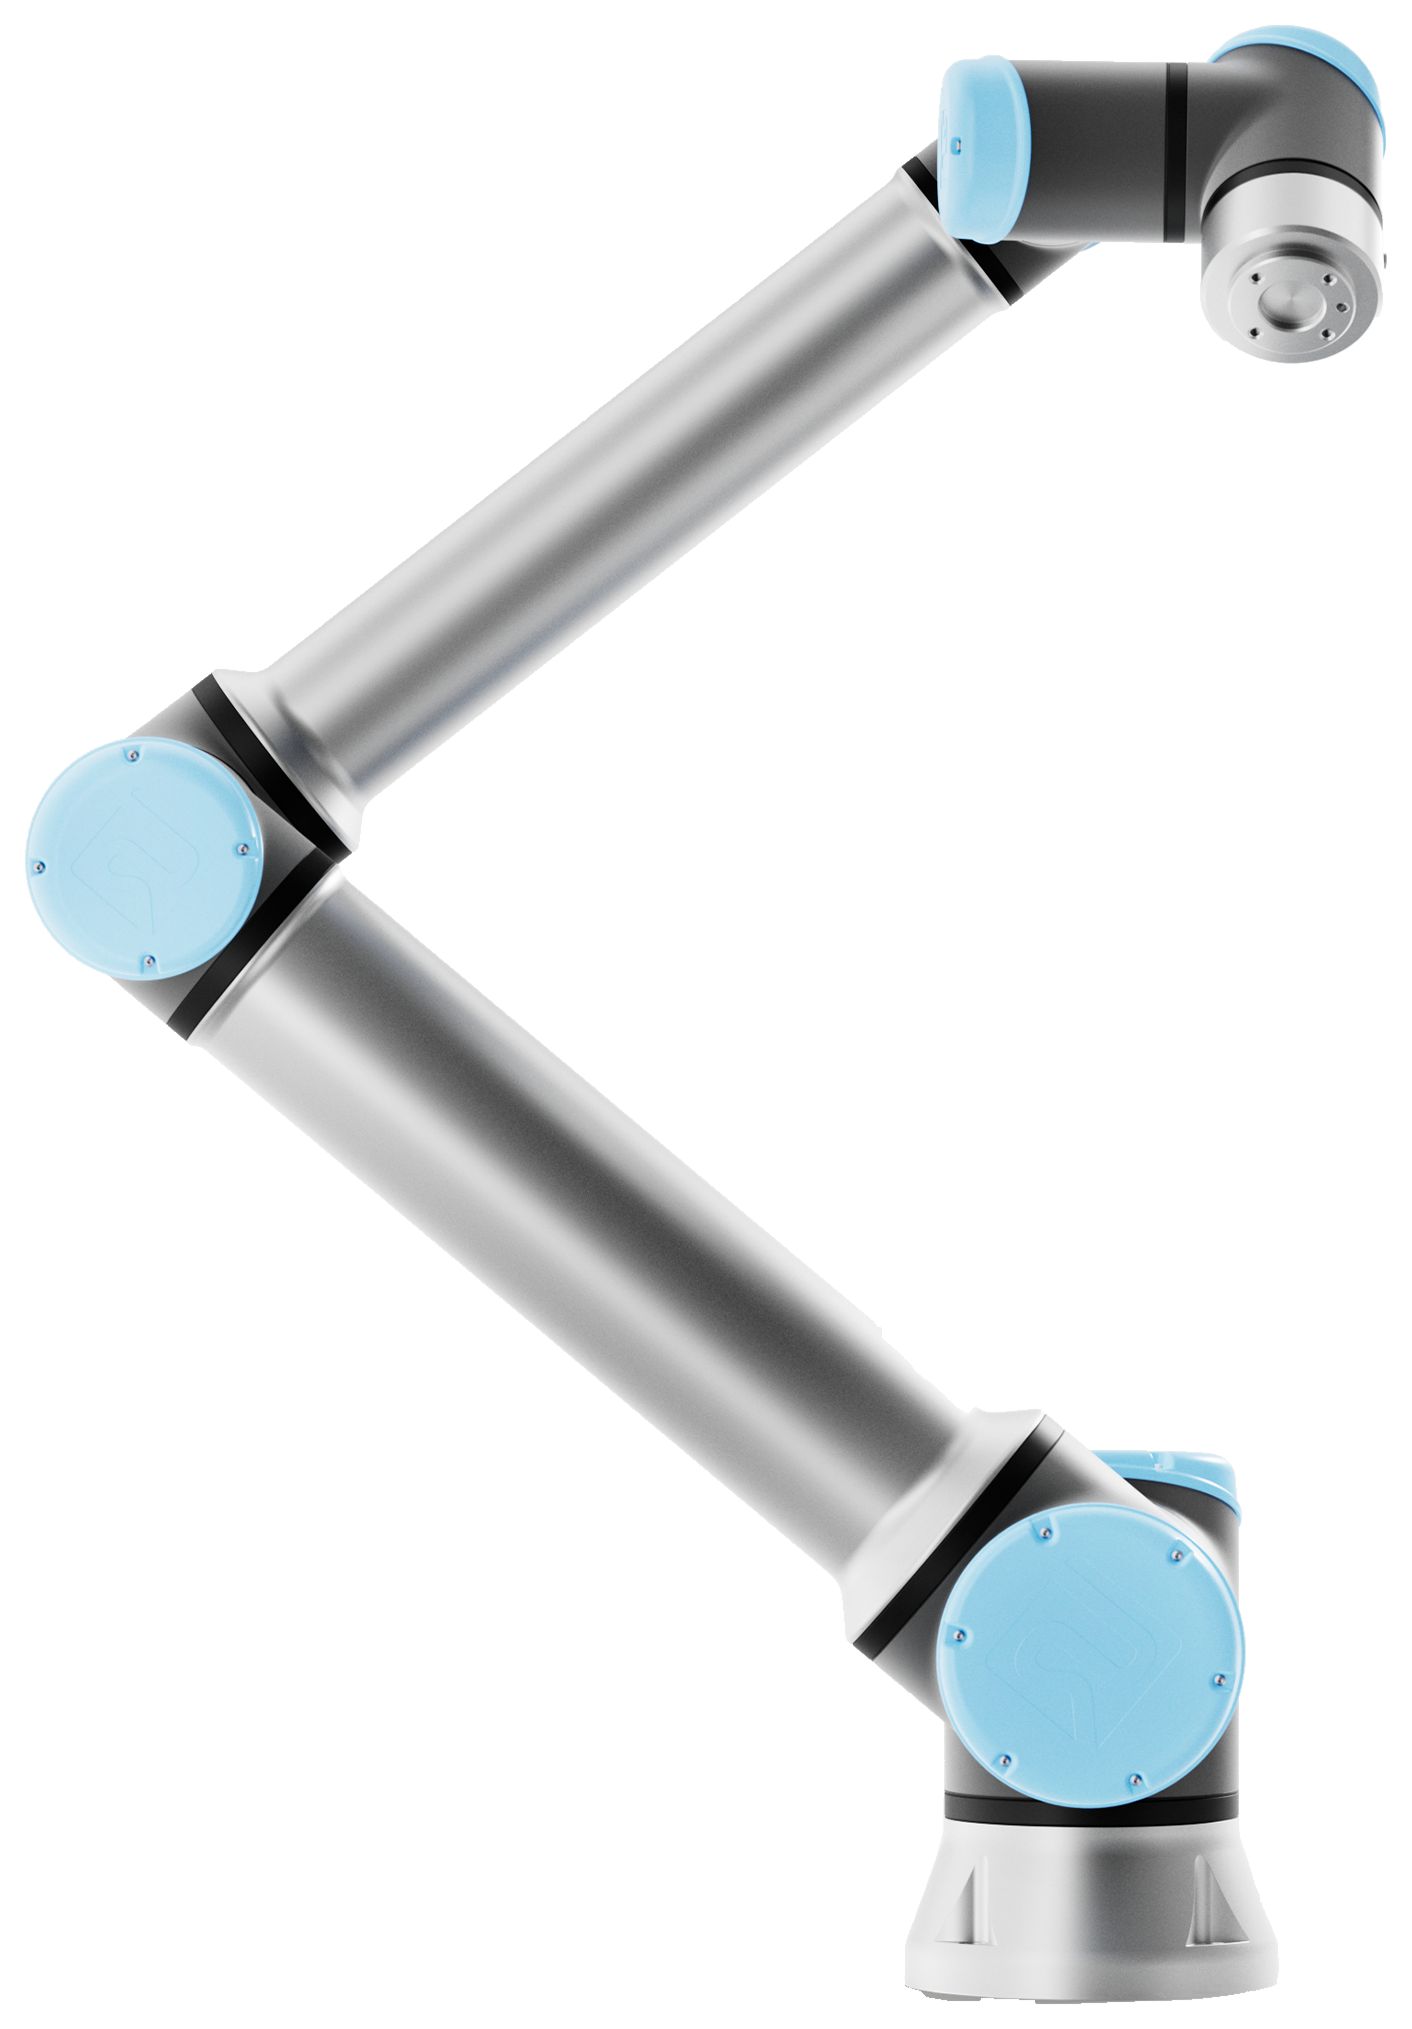
Universal Robots
用于精密操作、装配与机器人学习实验的六轴协作机械臂。
图为厂商配置。
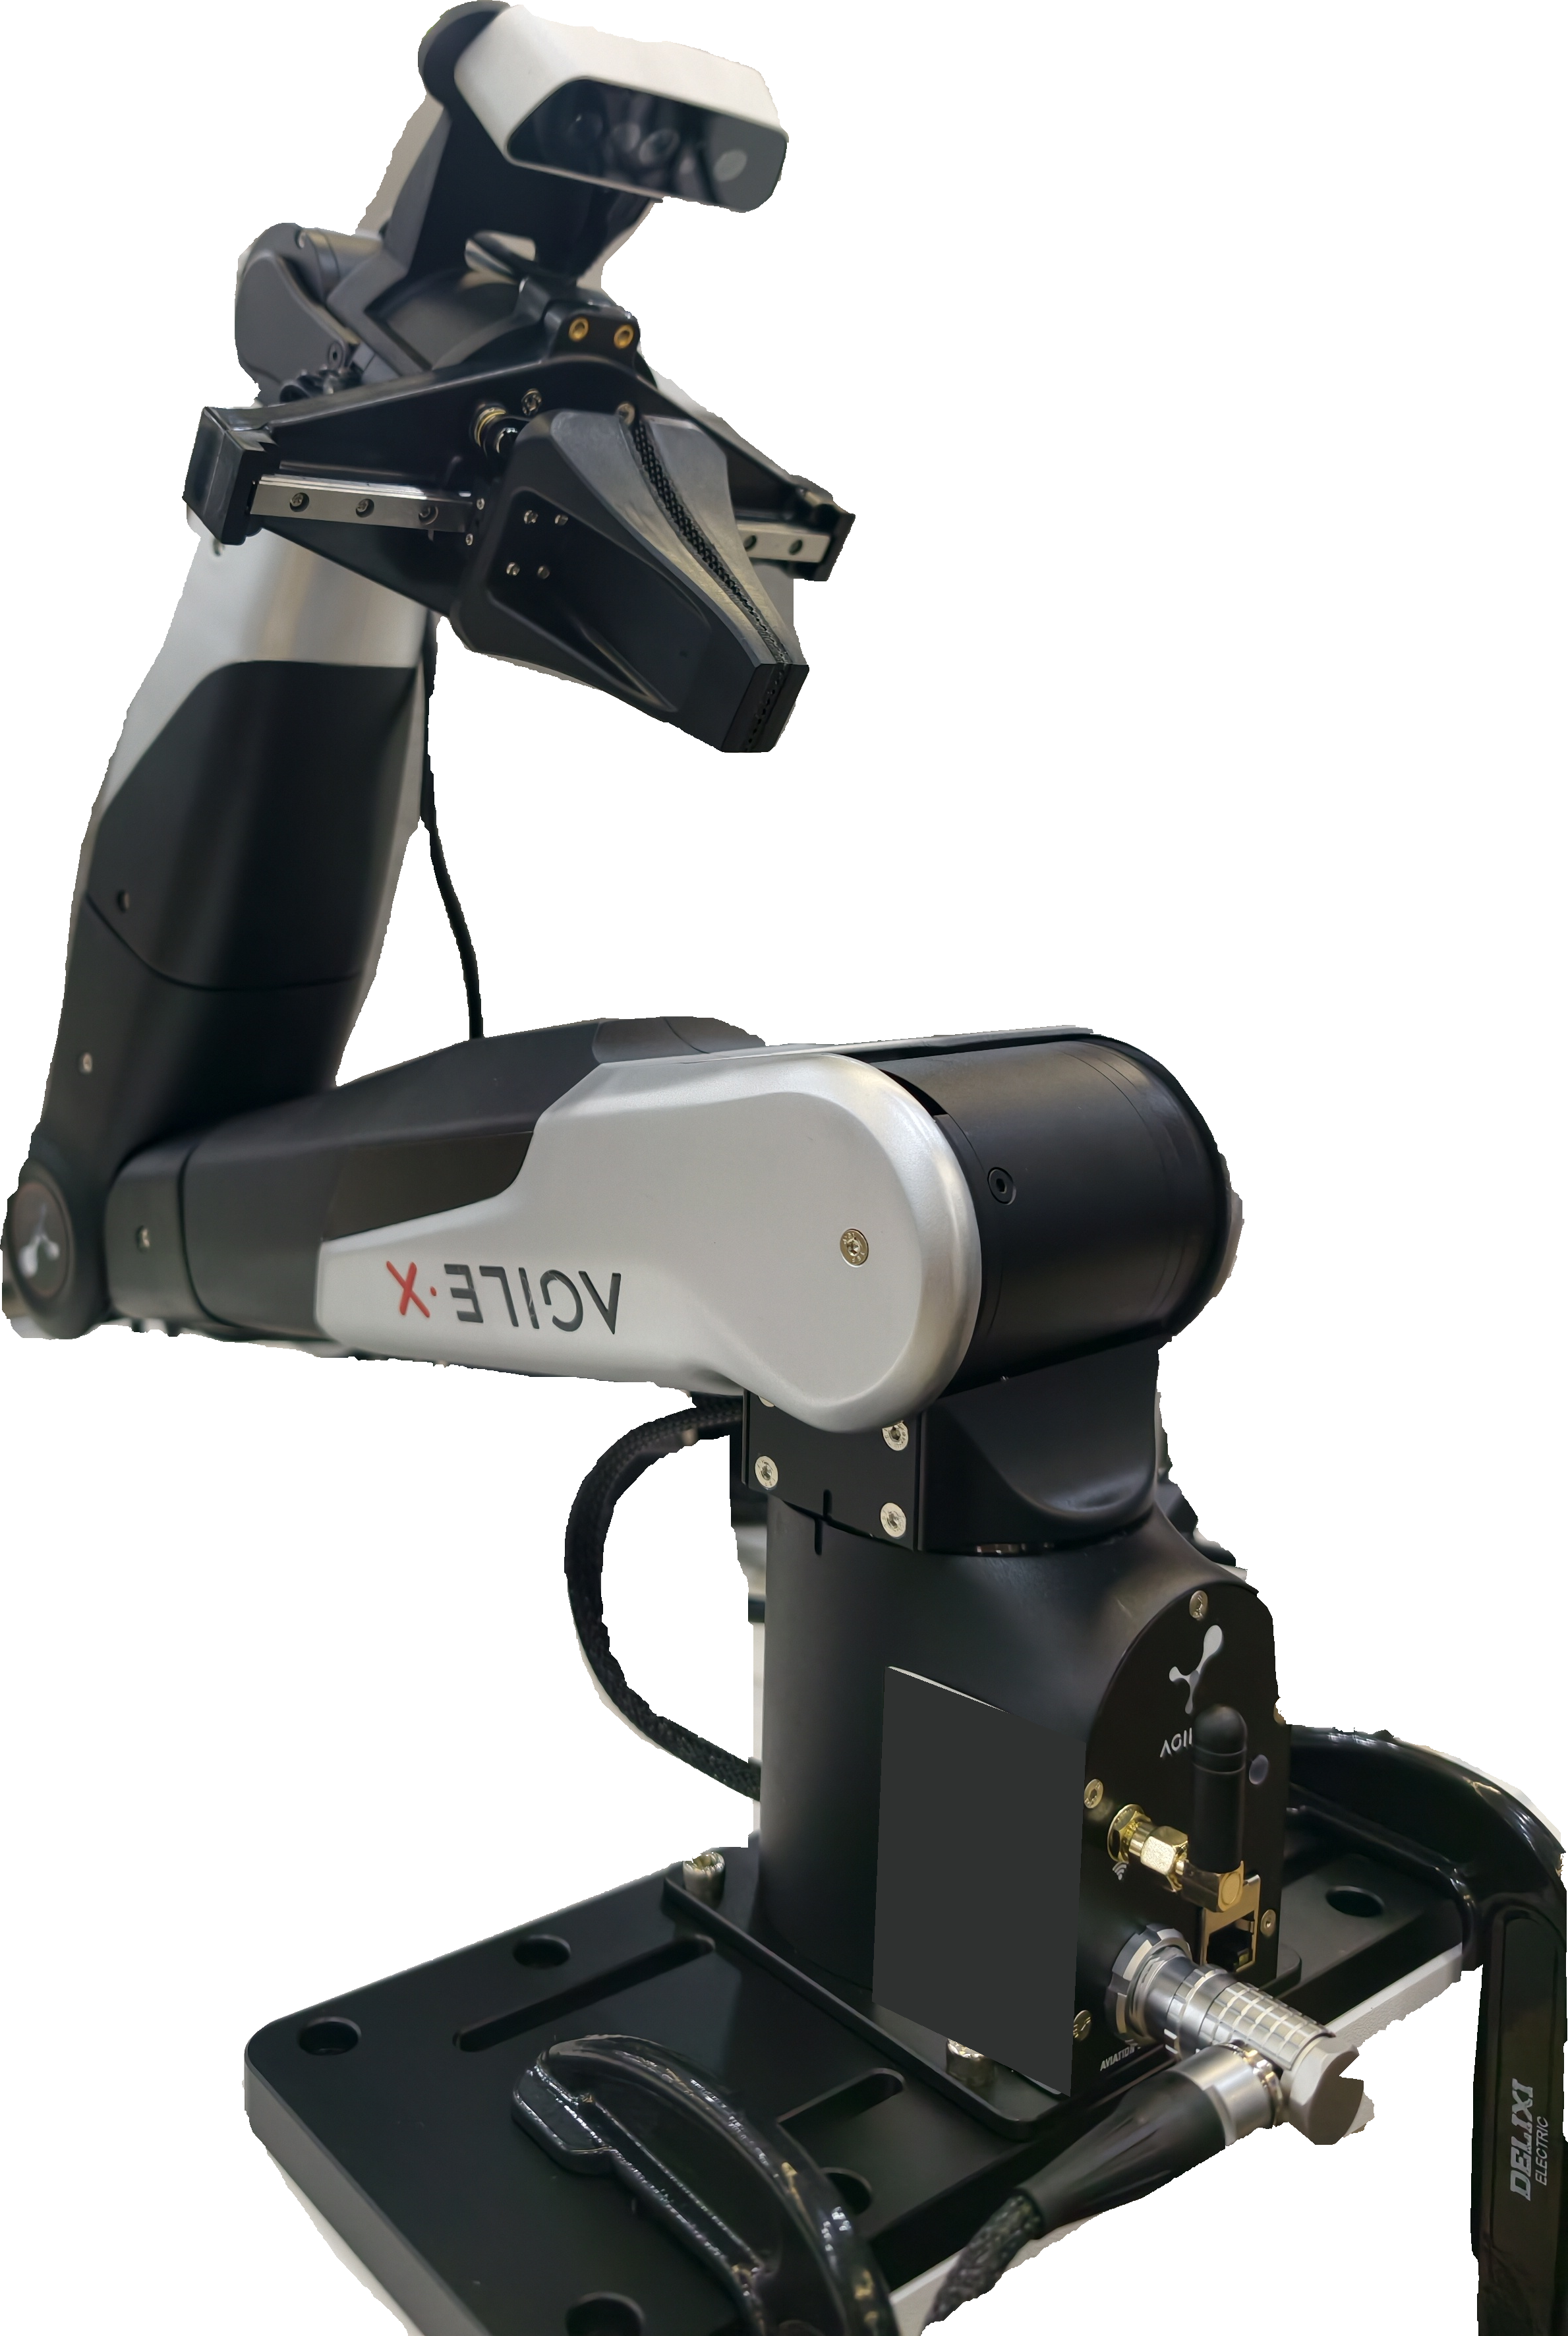
AgileX Robotics
用于拖动示教与操作研究的多关节机械臂。
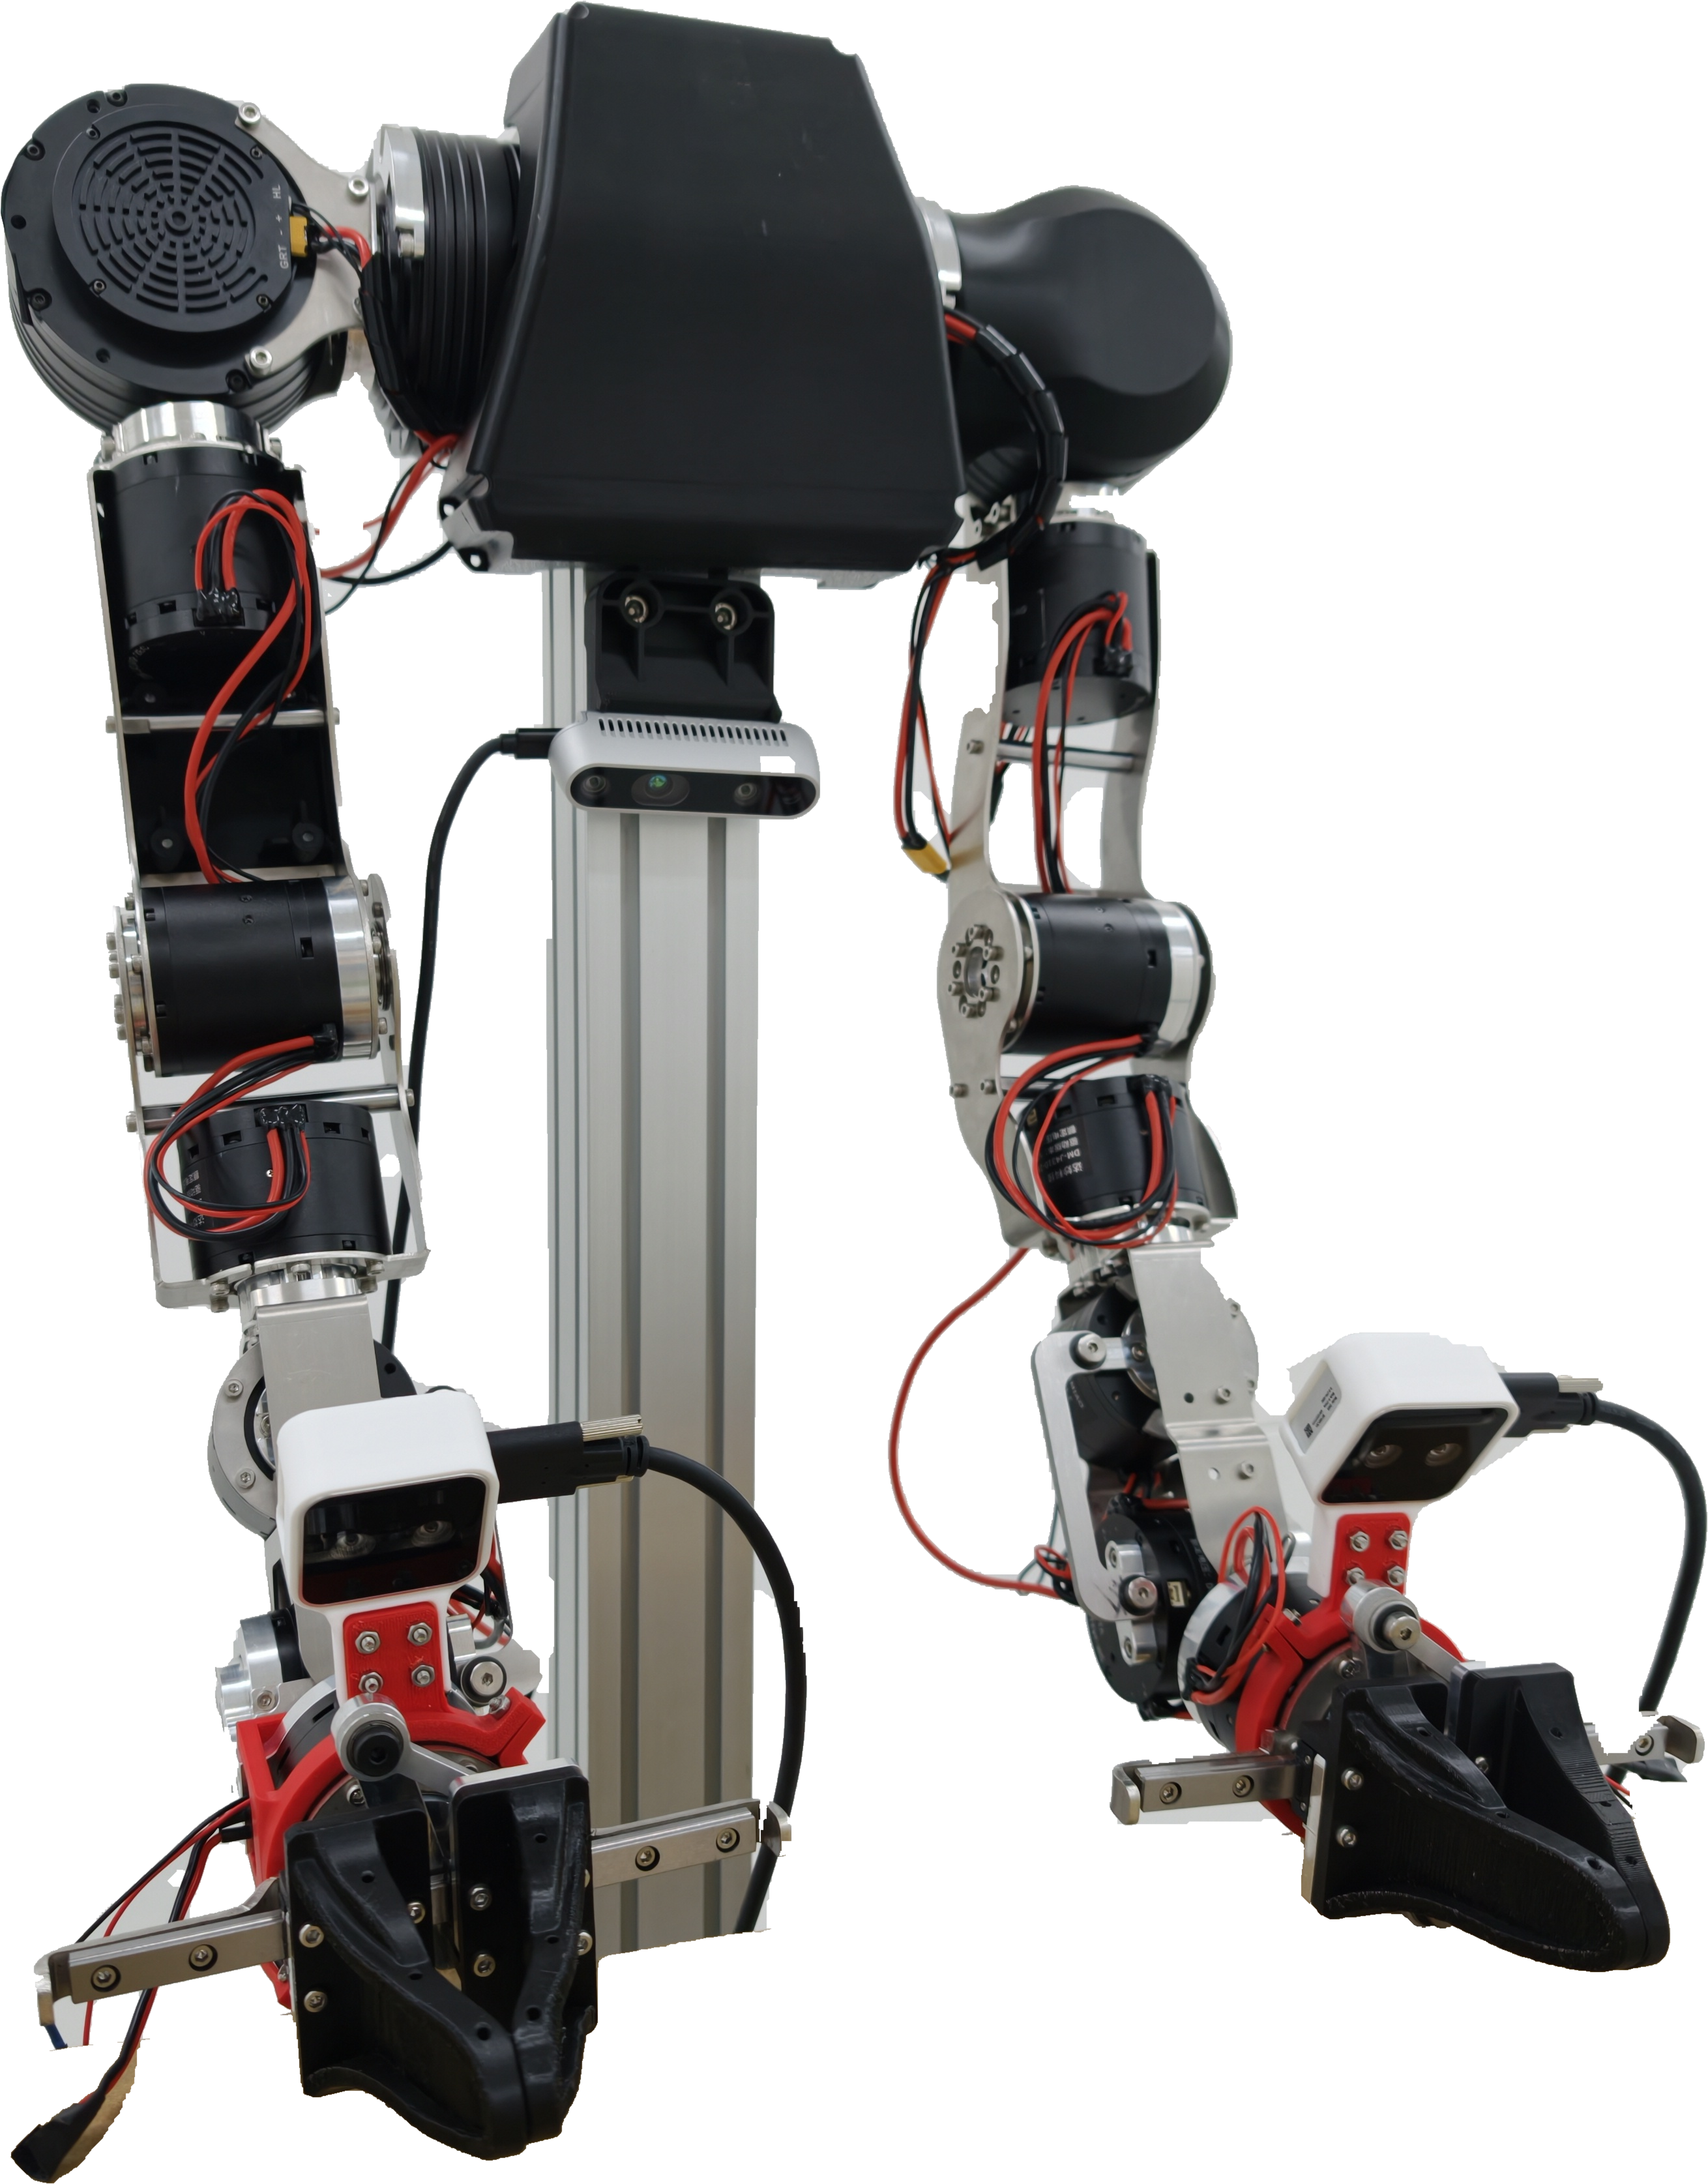
Enactic · 开源
用于遥操作与密集接触操作的开源机械臂平台。
图为课题组的双臂配置。
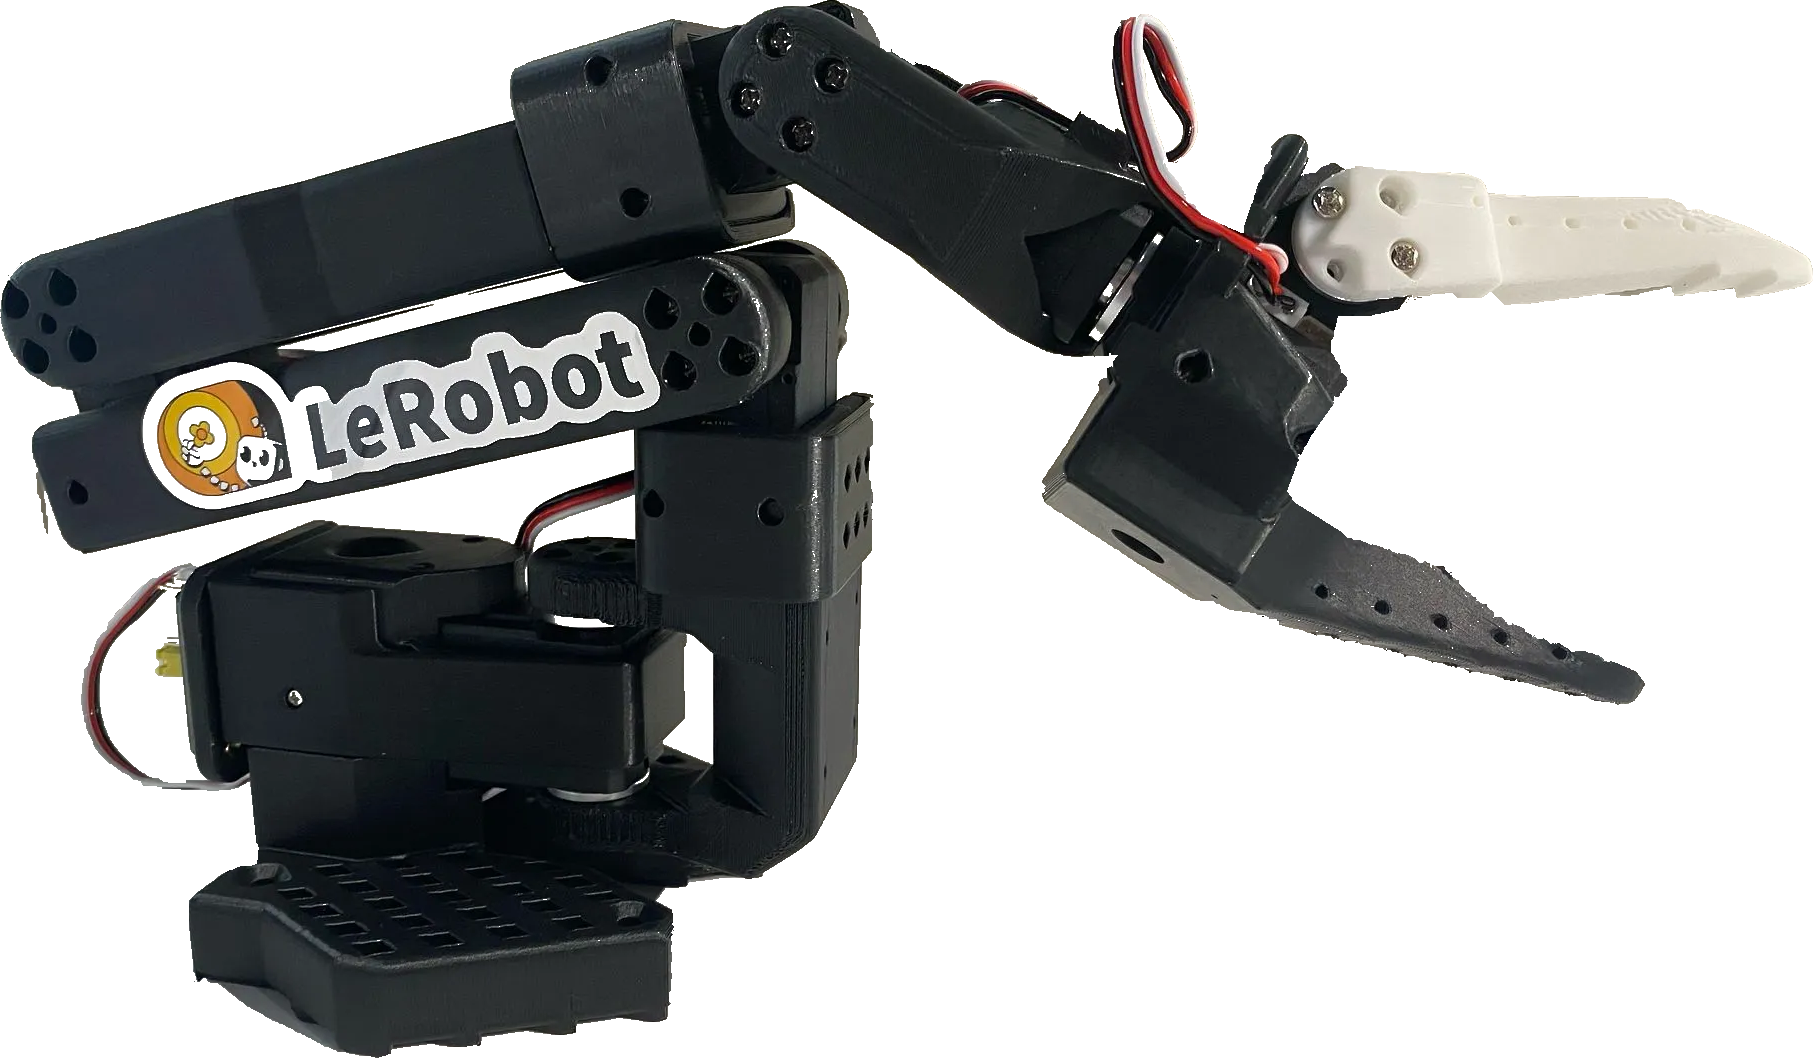
SO-ARM · 开源
用于示范采集与操作学习的主从机械臂平台。
图为从动臂。
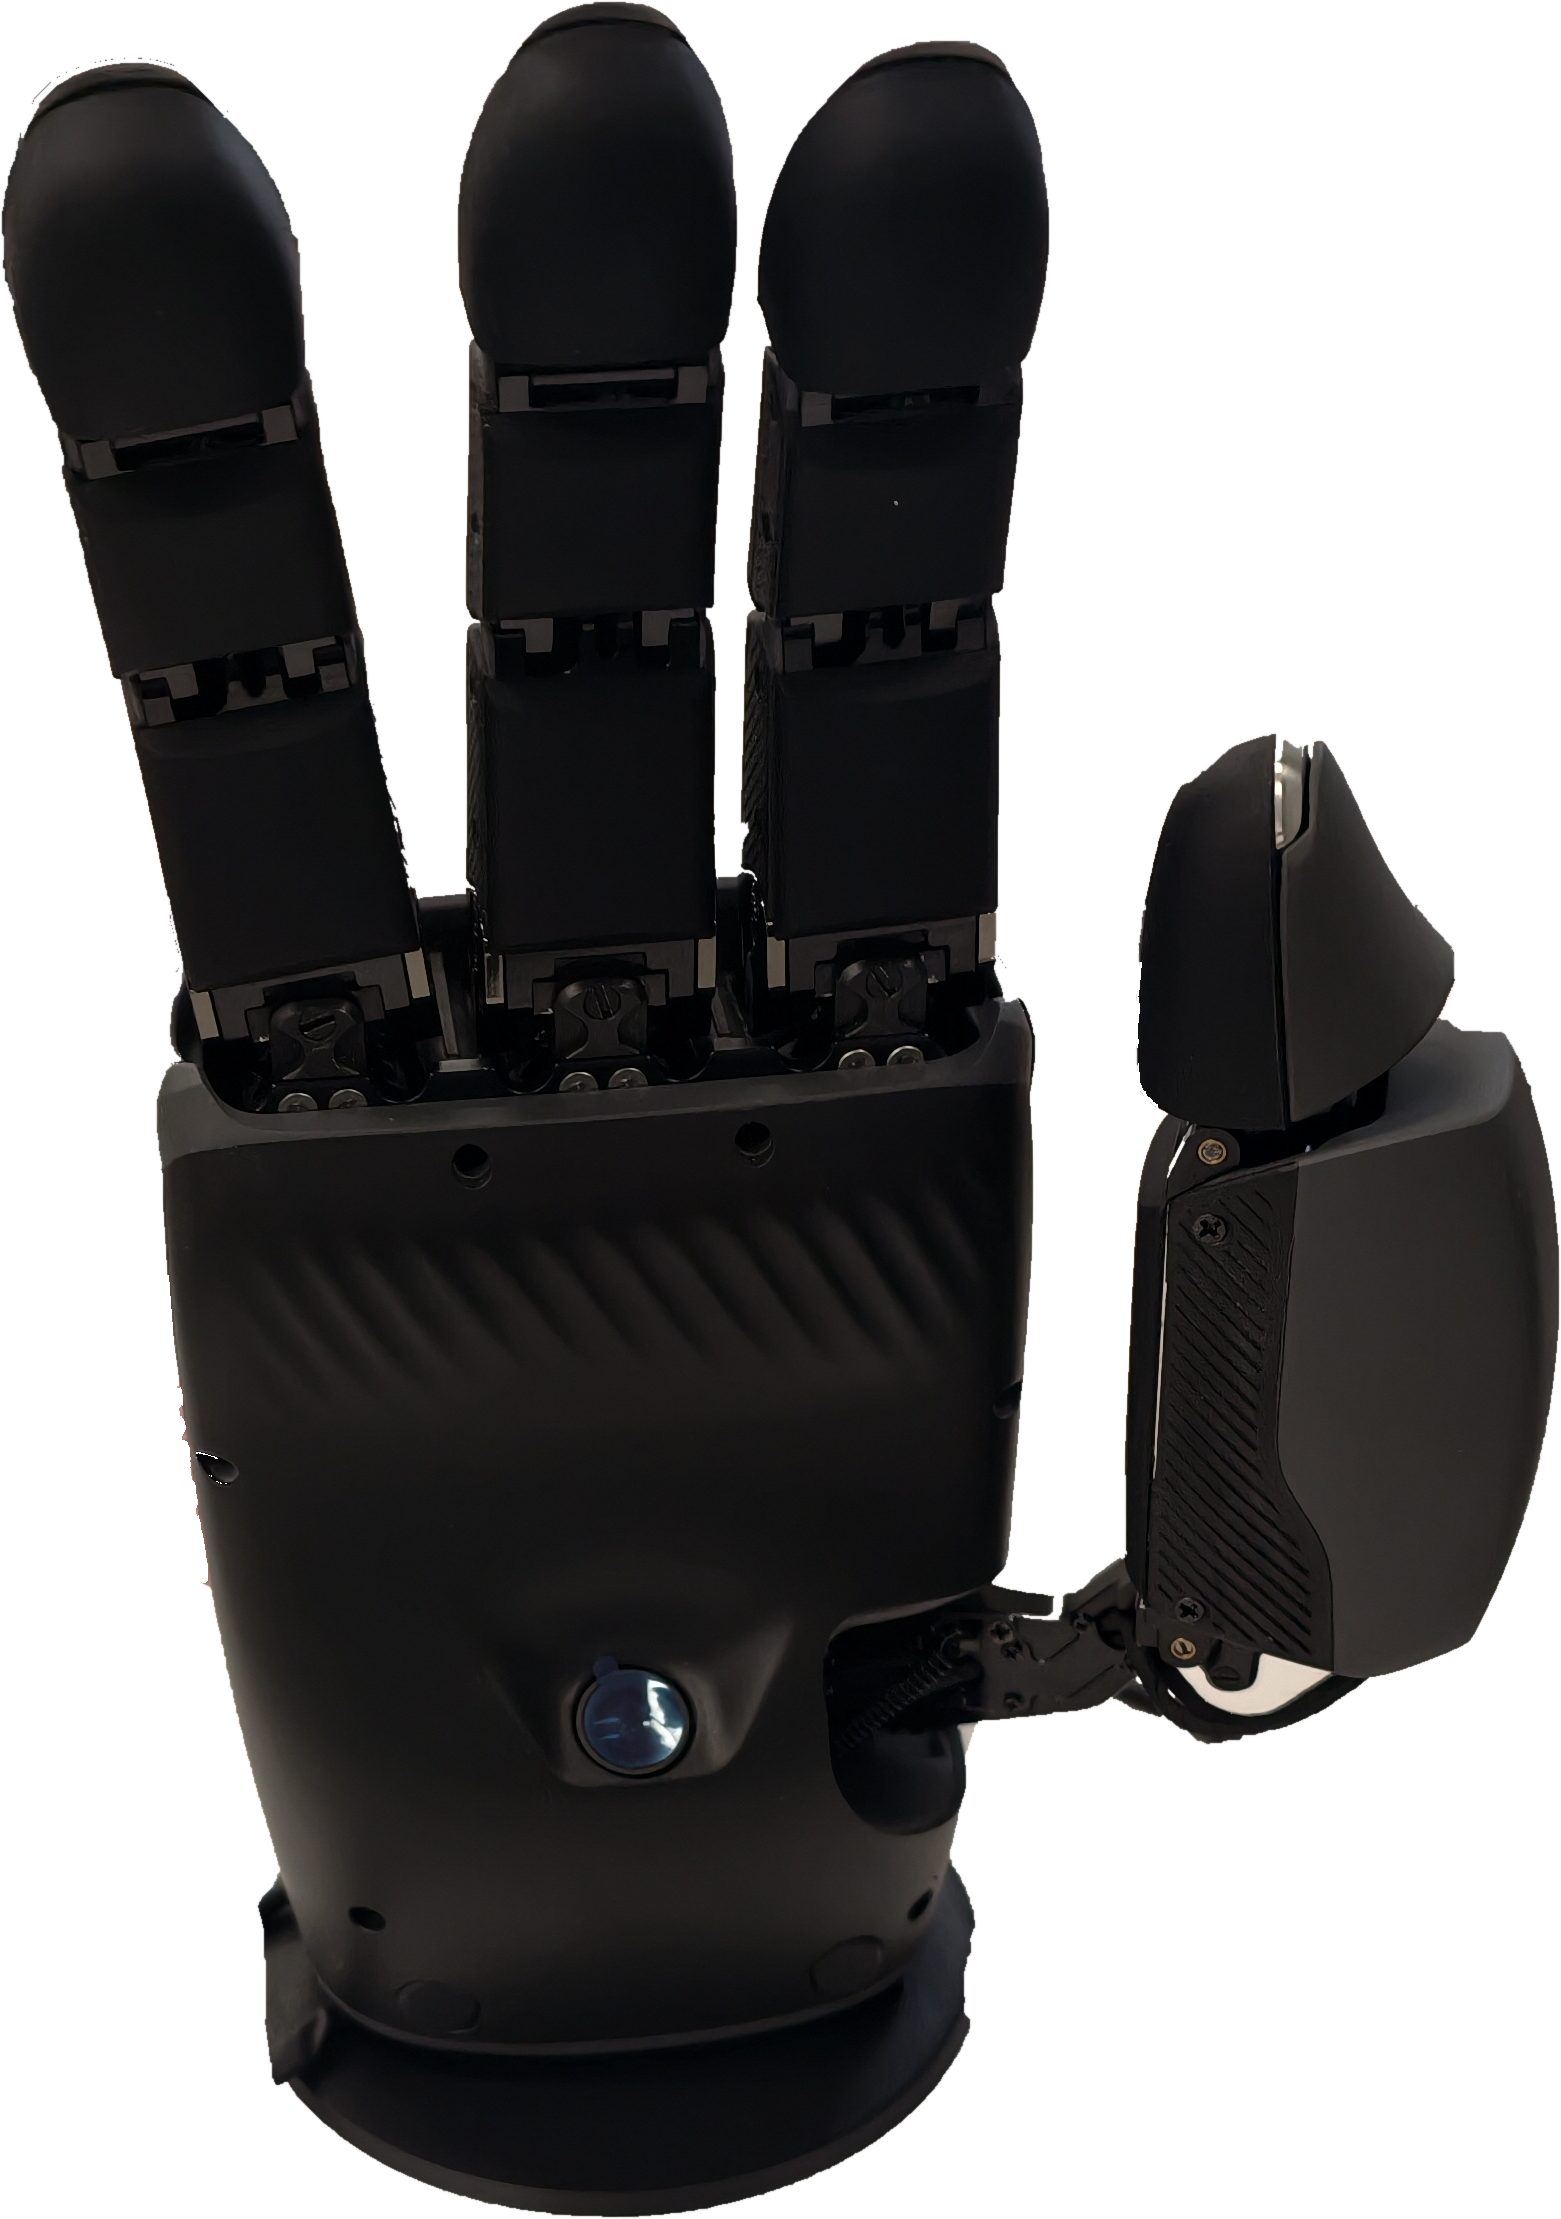
PAXINI
集成触觉感知、用于精细操作的灵巧手。
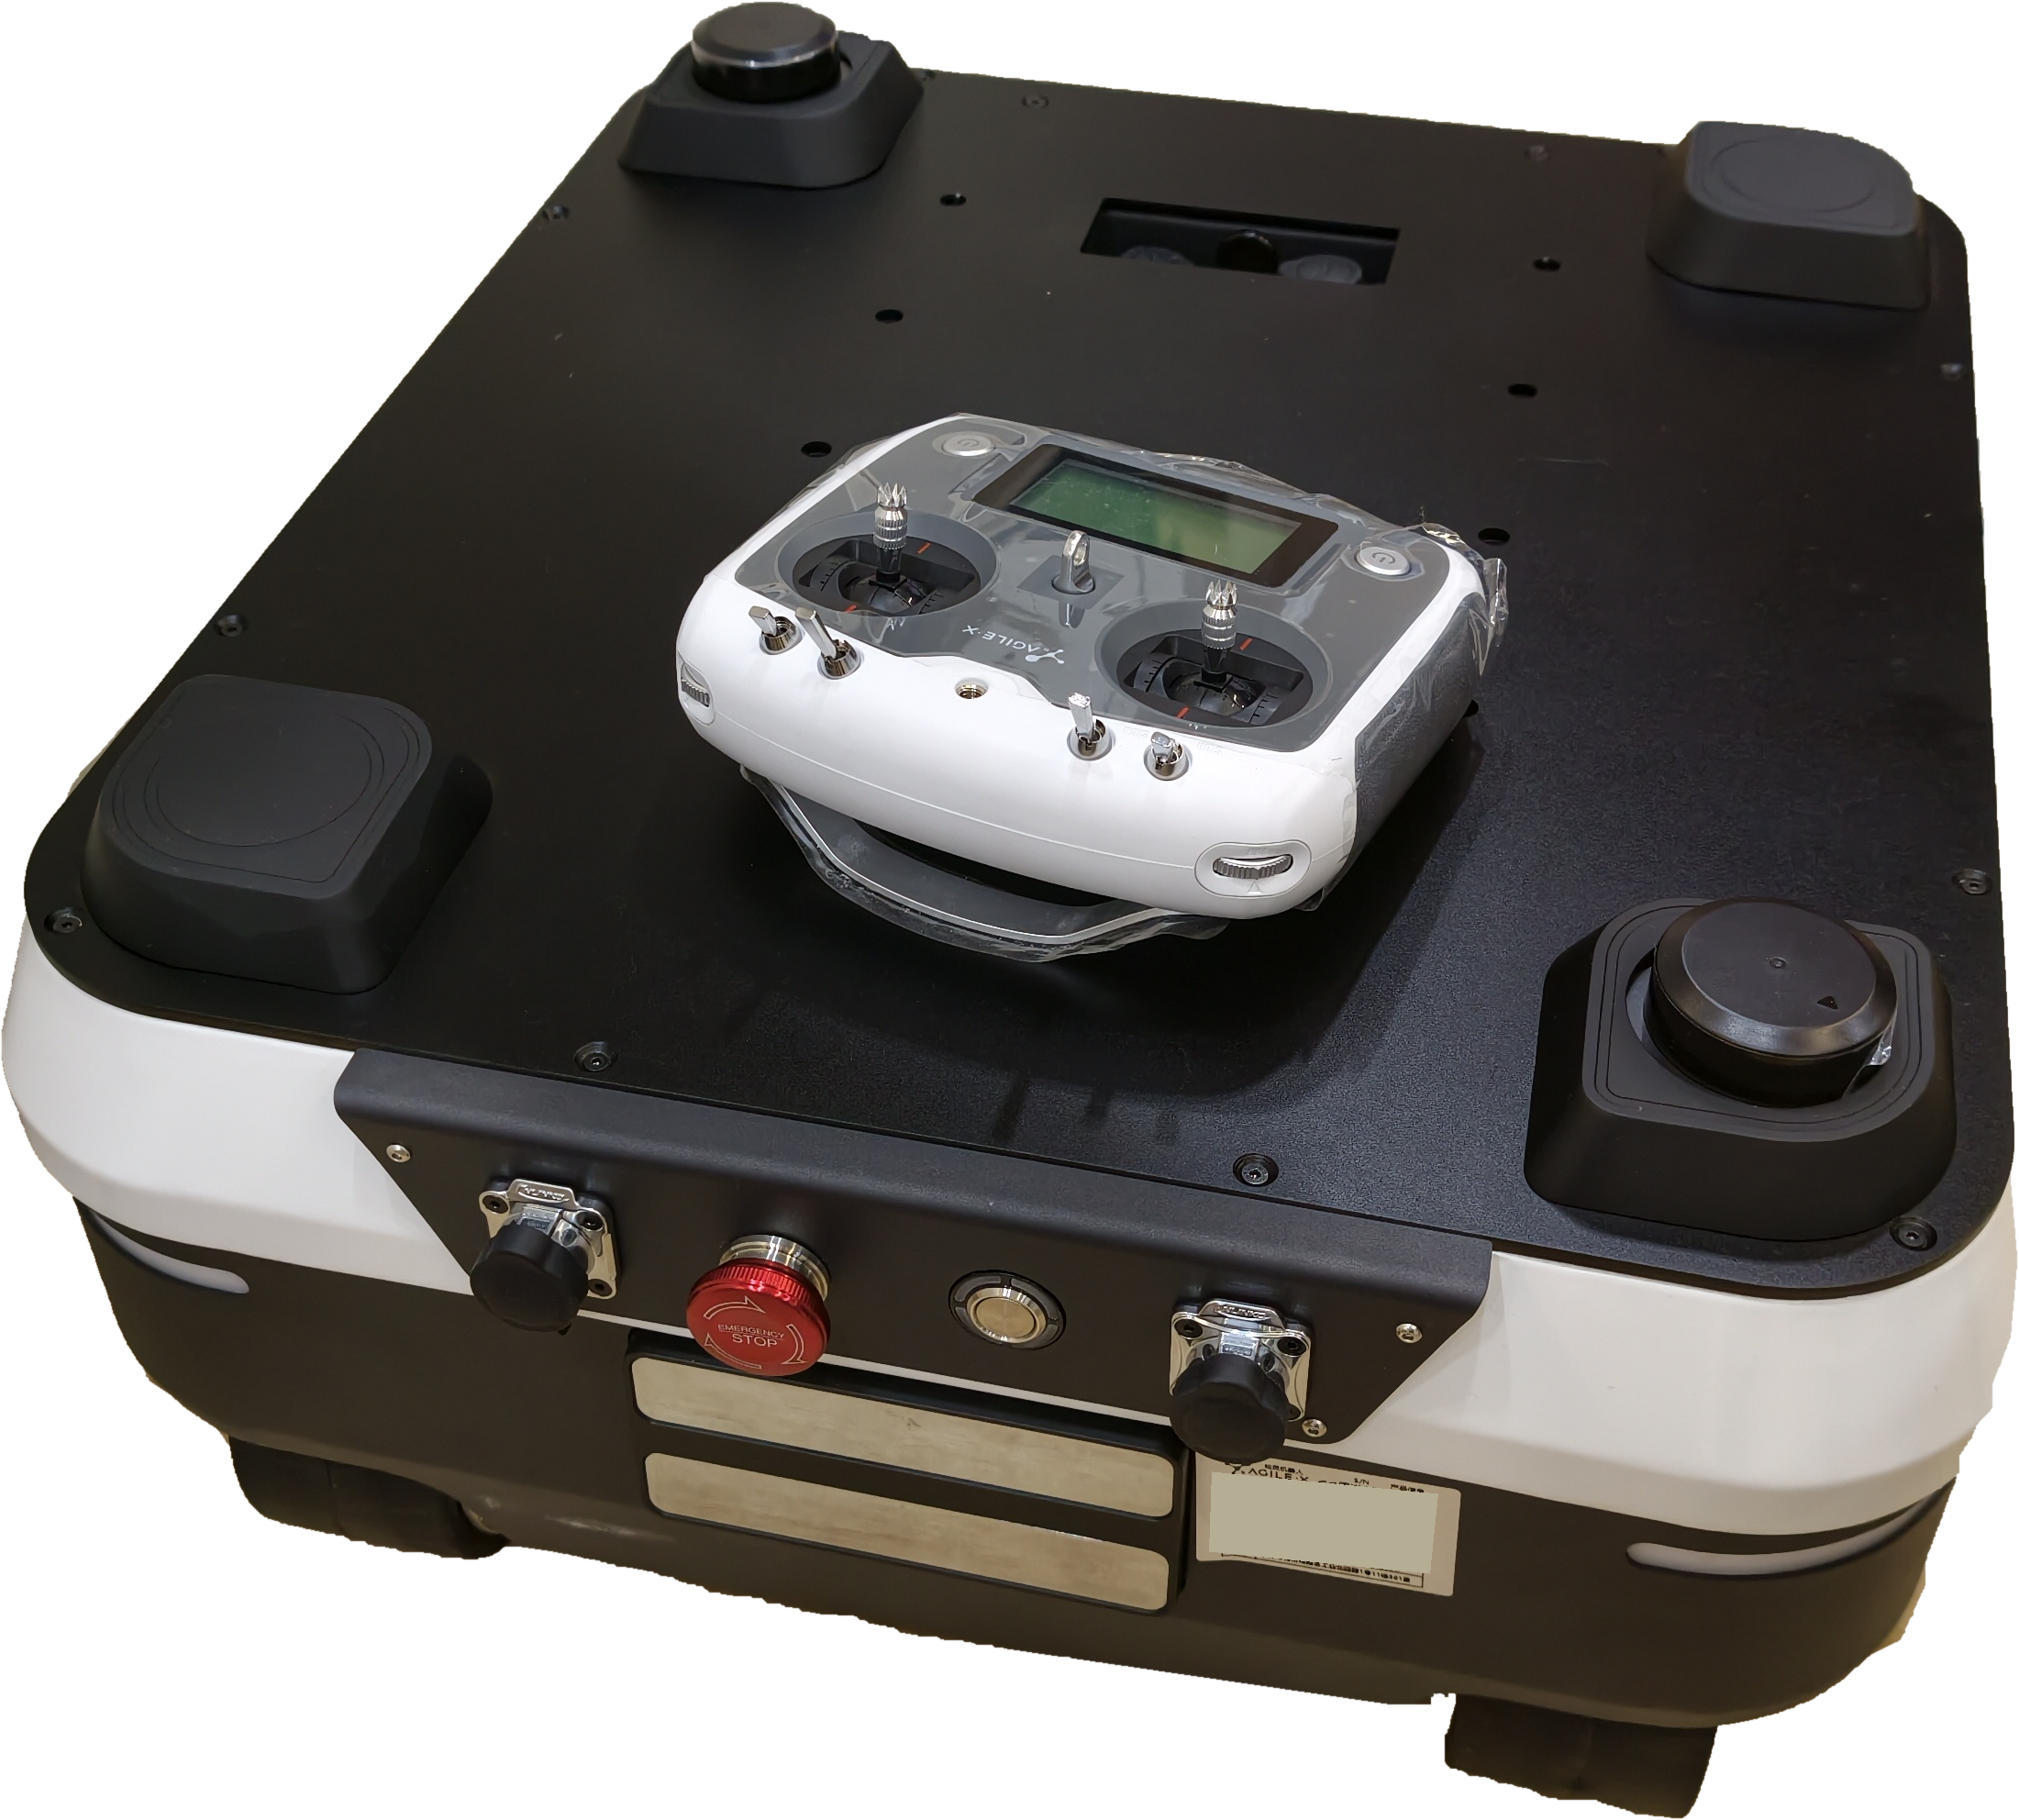
AgileX Robotics
用于导航与移动机器人实验的灵活地面平台。
连接运动、操作与真实世界数据的具身平台。
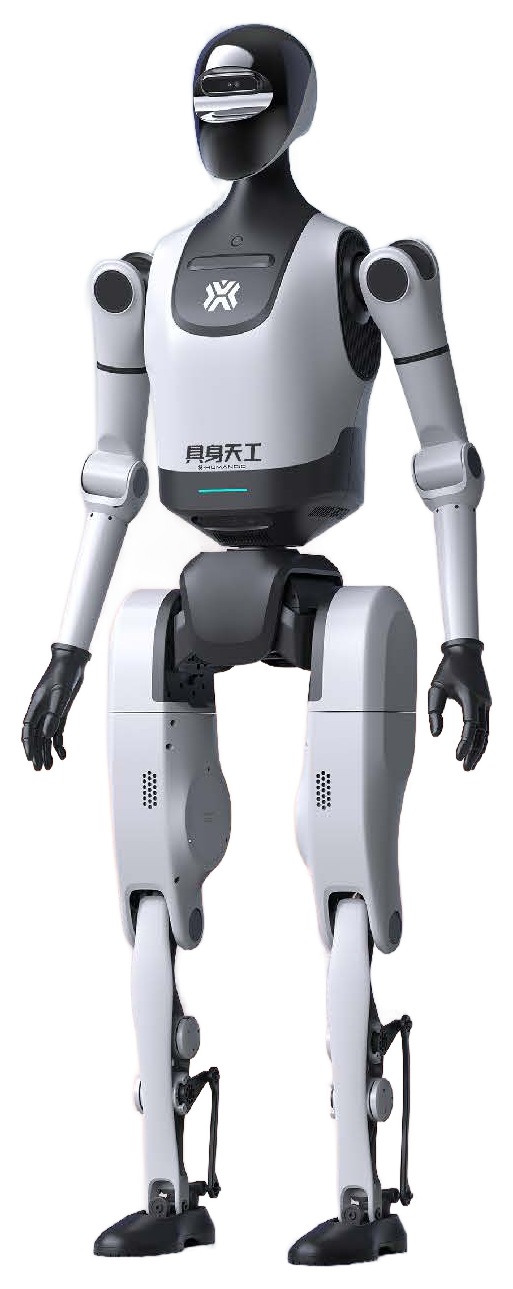
X-Humanoid
用于具身智能研究的 Tiangong Plus、Pro 及数据采集站。
图为 Tiangong 2.0 厂商配置,实际配置可能有所不同。
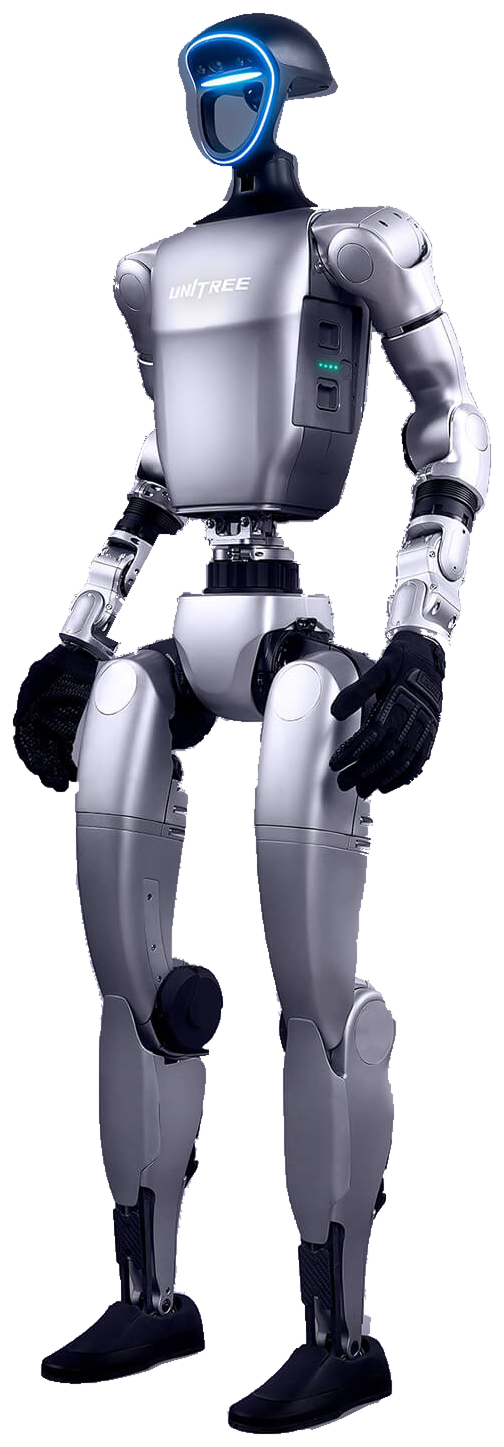
Unitree Robotics
用于研究全身运动与交互的小型人形机器人平台。
图为厂商配置,实际配置可能有所不同。
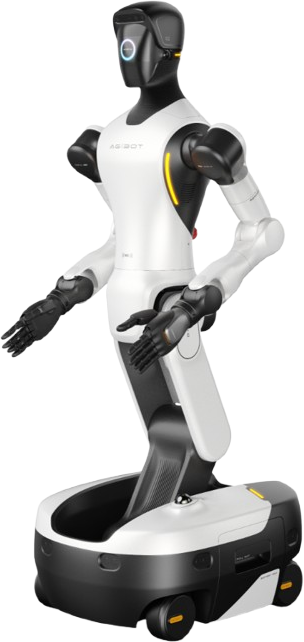
AGIBOT
用于操作、遥操作与具身学习的移动双臂平台。
用于示范采集和人机交互的沉浸式接口及动作捕捉设备。
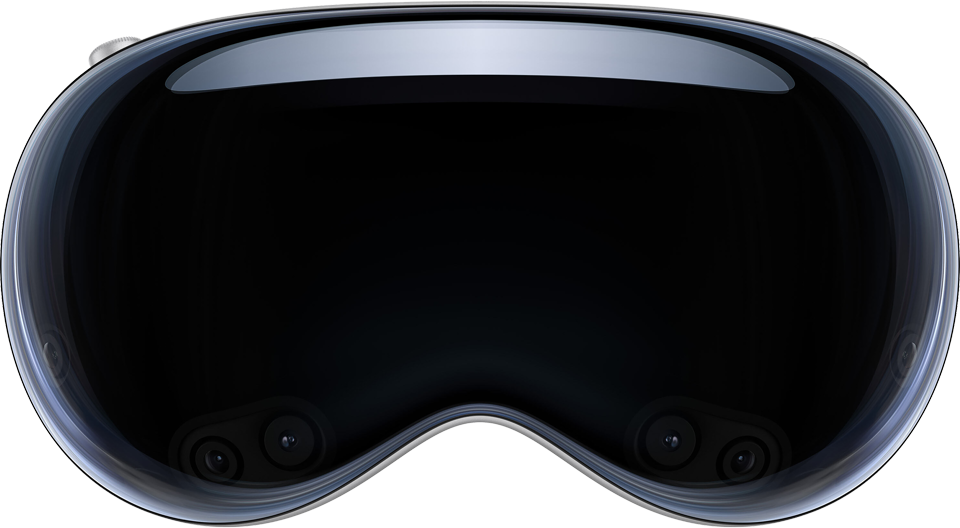
Apple
用于空间交互与机器人遥操作的沉浸式接口。
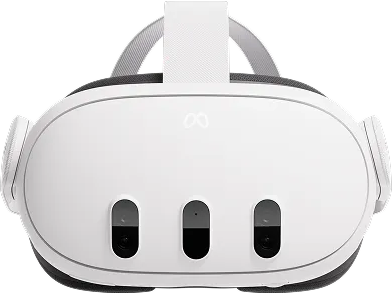
Meta
用于沉浸式交互与遥操作的混合现实接口。
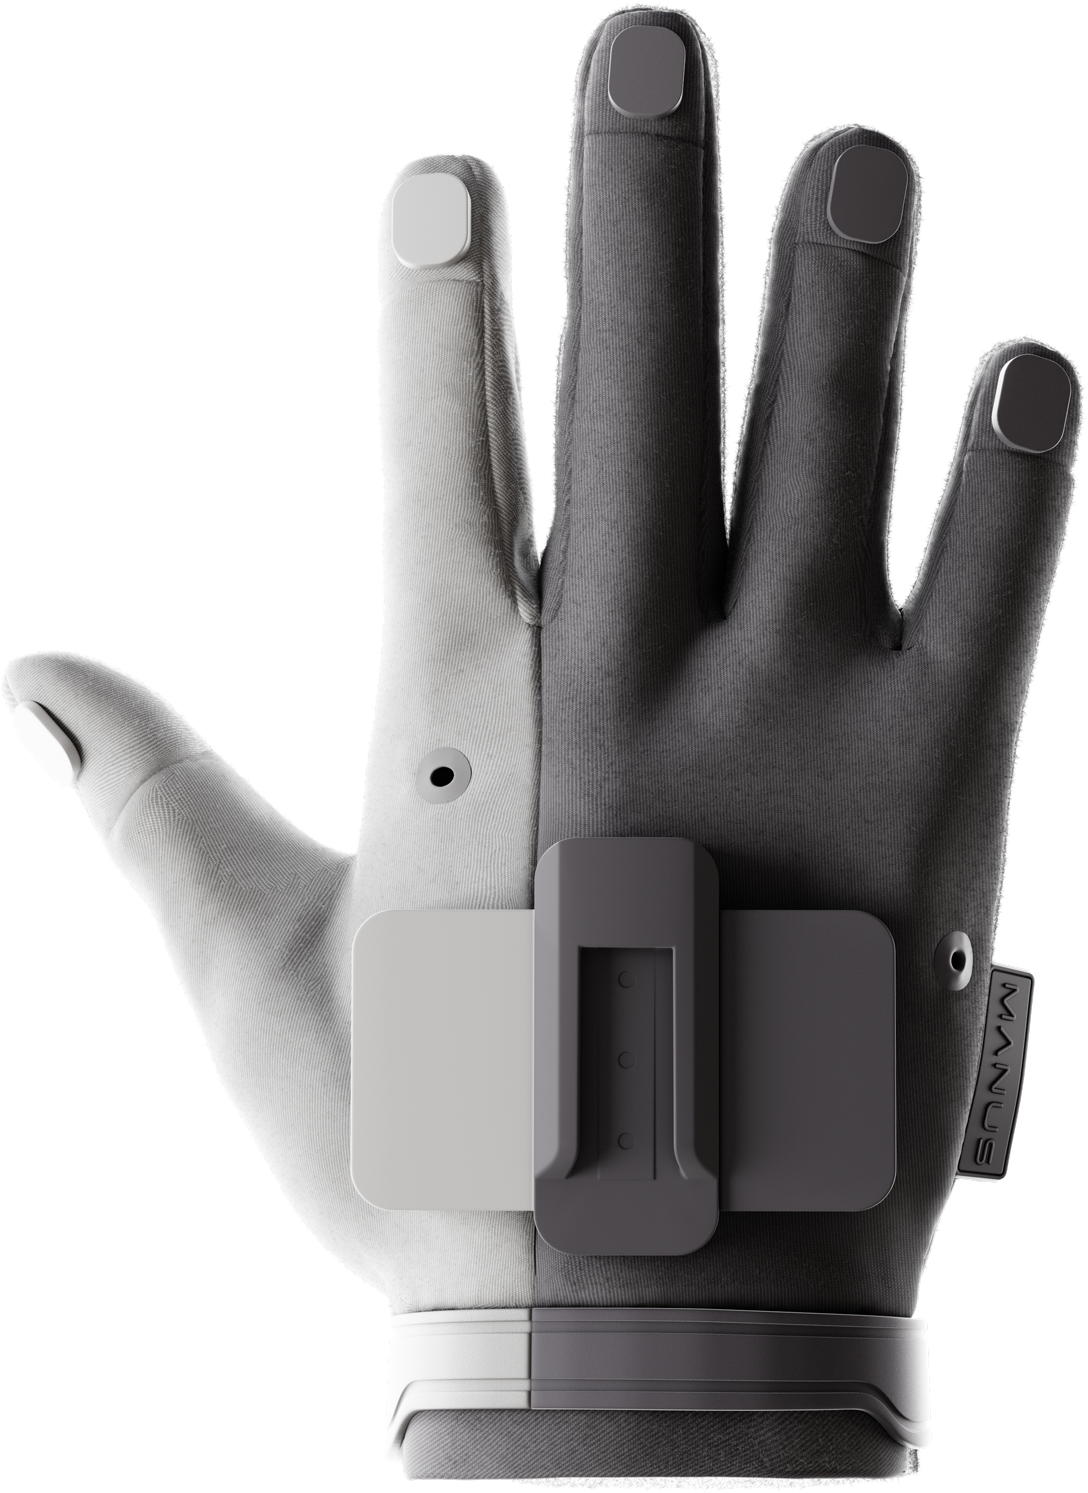
MANUS
用于记录手部动作、采集灵巧遥操作示范的 EMF 动作捕捉手套。
图为单只手套。
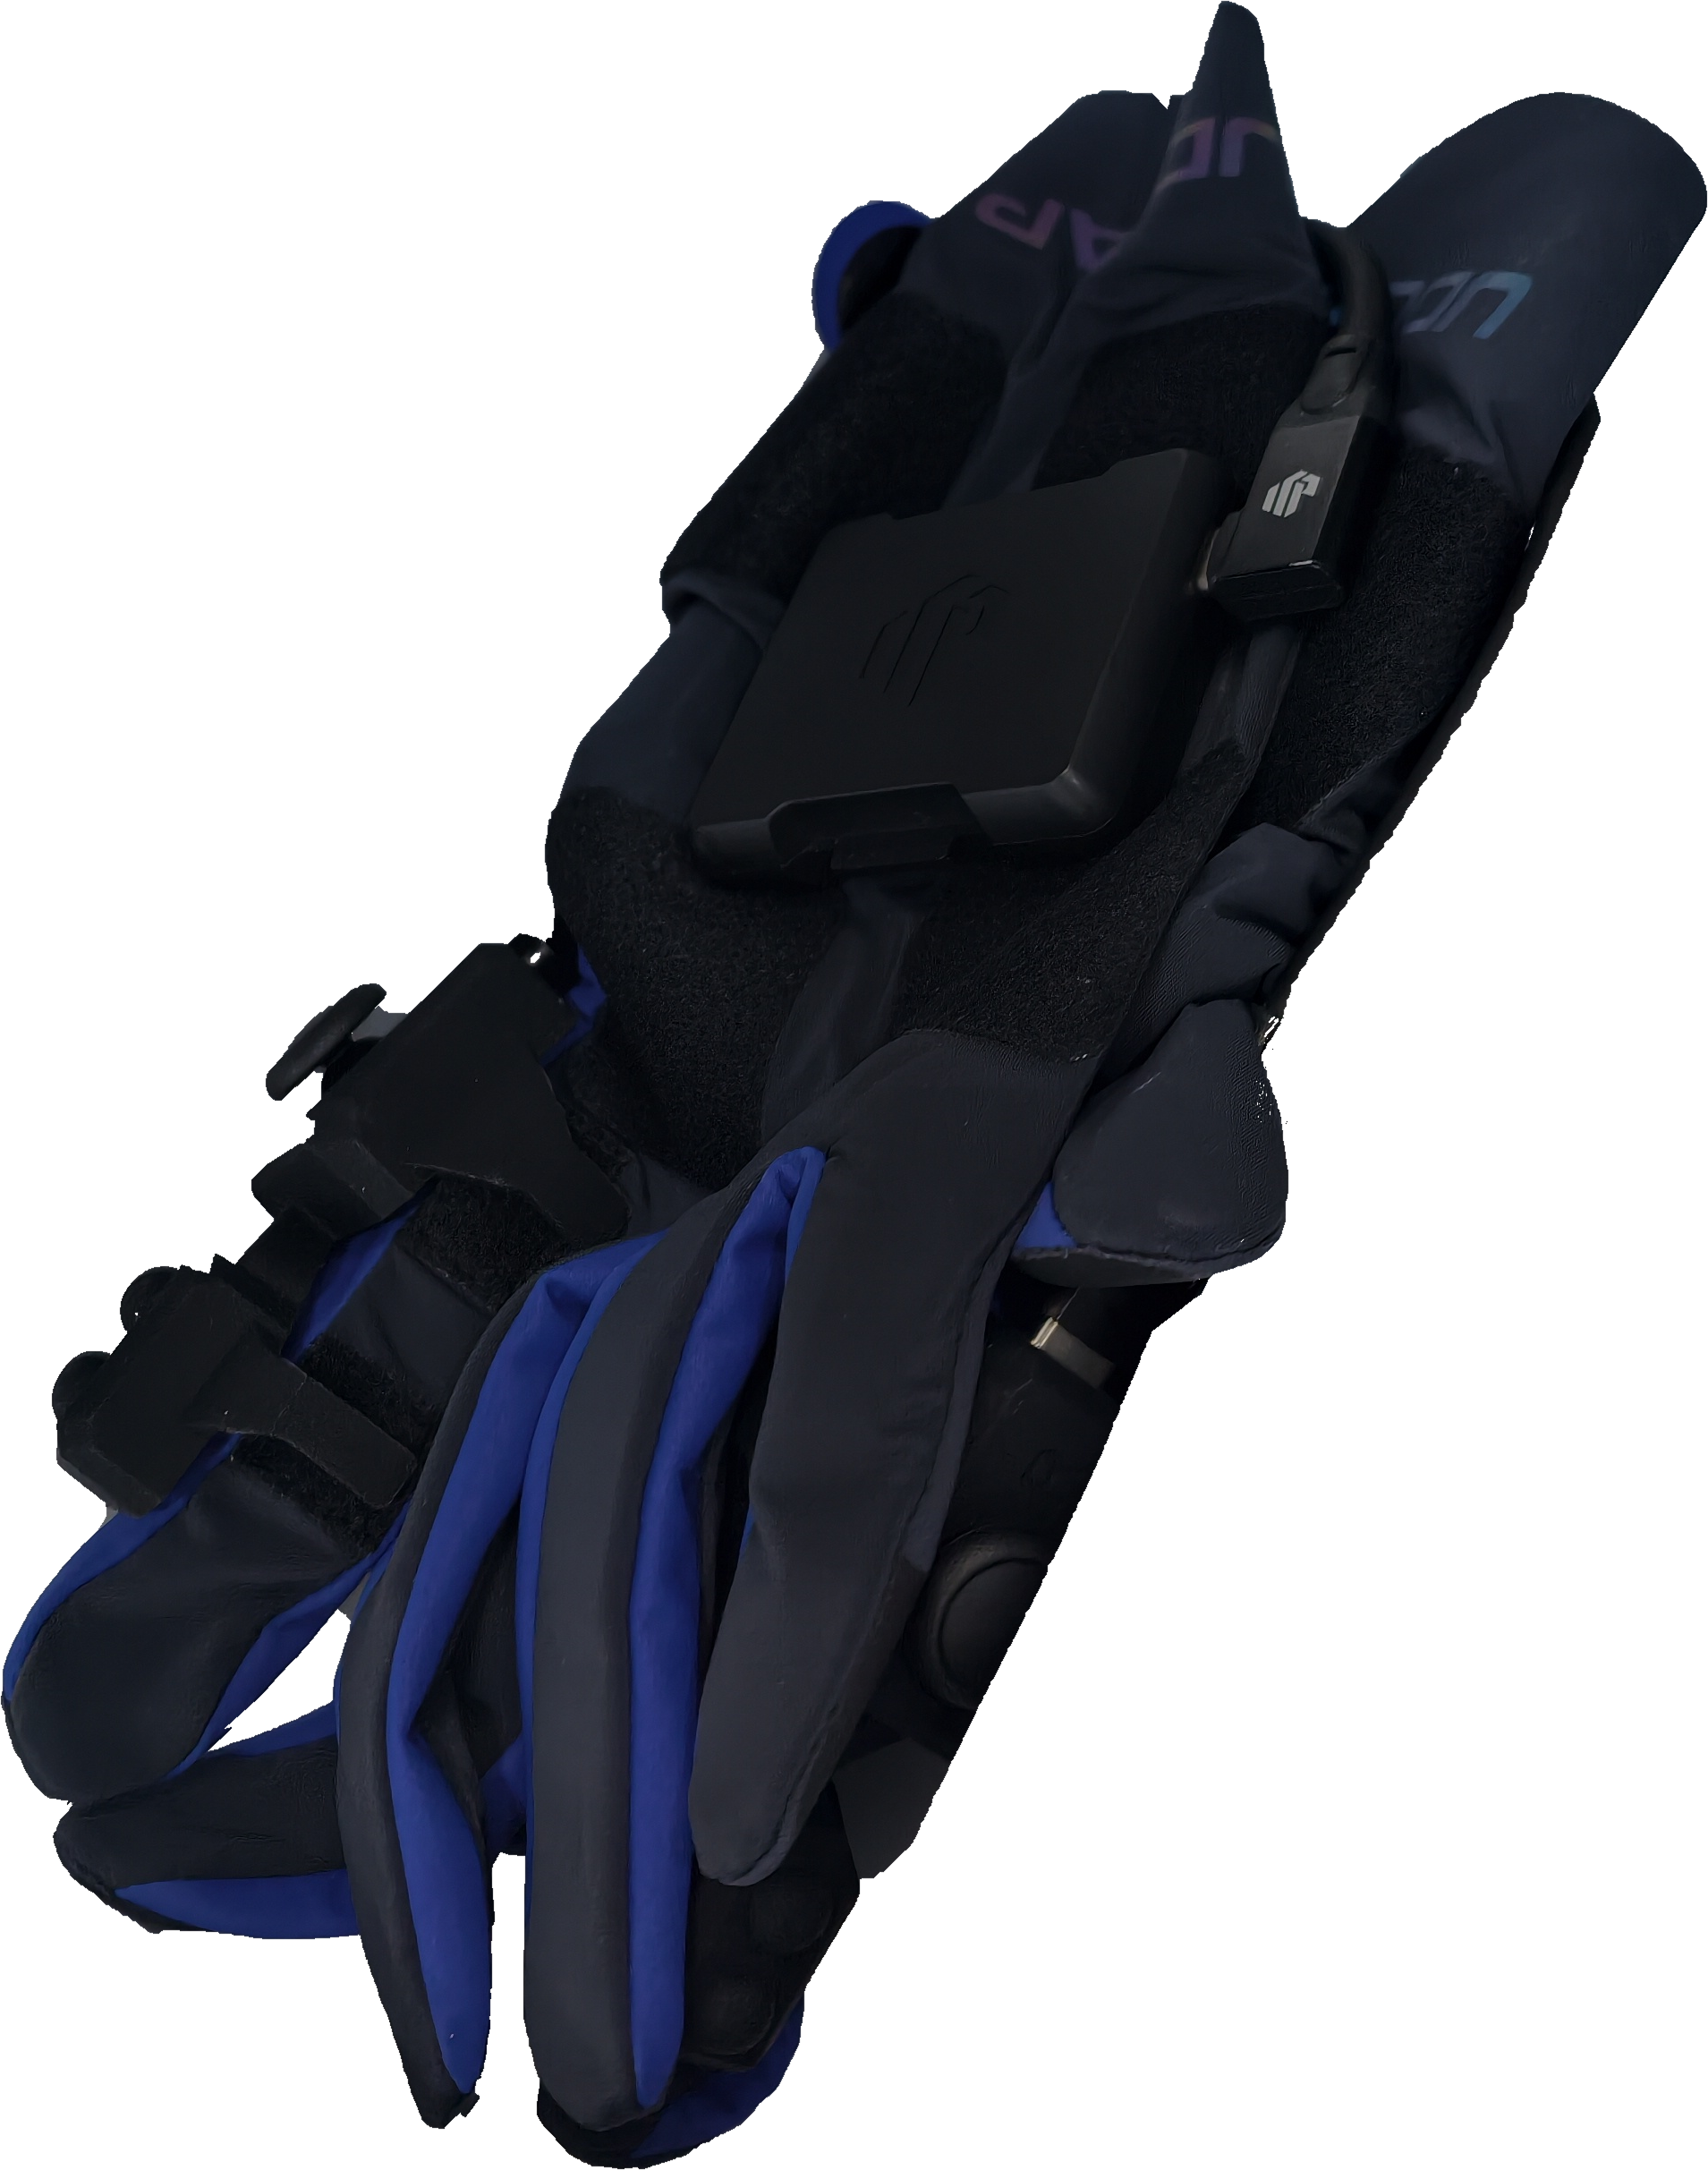
UDEXREAL
用于记录手部动作、采集示范的可穿戴手套。
支持 AI 训练、仿真及工作站和边缘部署的计算基础设施。
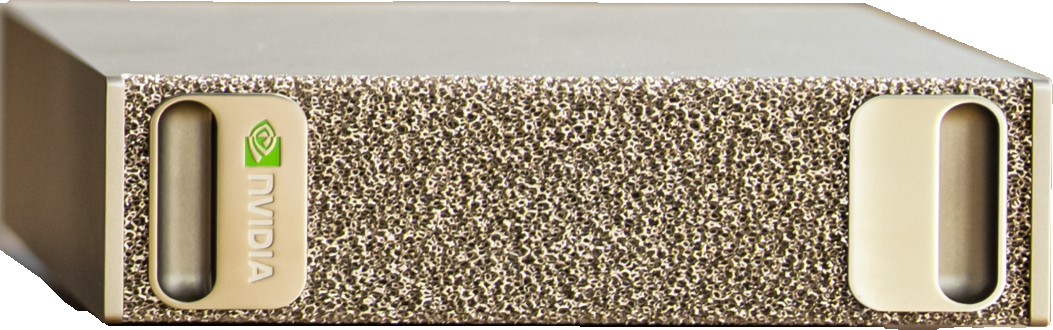
NVIDIA
用于本地 AI 模型开发与实验的小型计算平台。
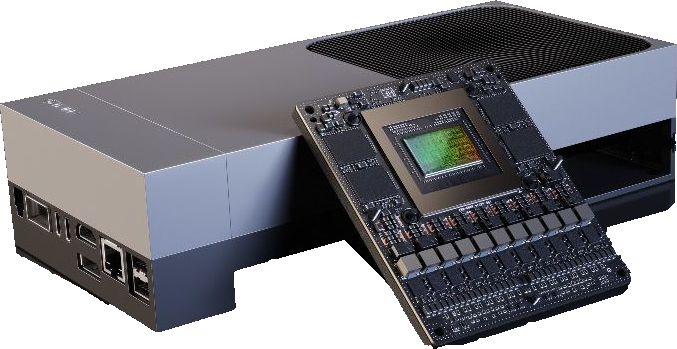
NVIDIA
面向感知与具身智能计算任务的边缘计算平台。
图为开发者套件与模组。
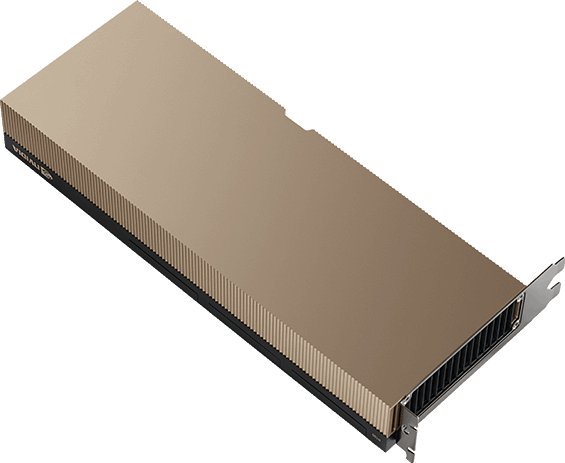
NVIDIA
用于训练和评测大规模 AI 模型的 GPU 集群。
图为 H100 GPU,集群配置可能有所不同。
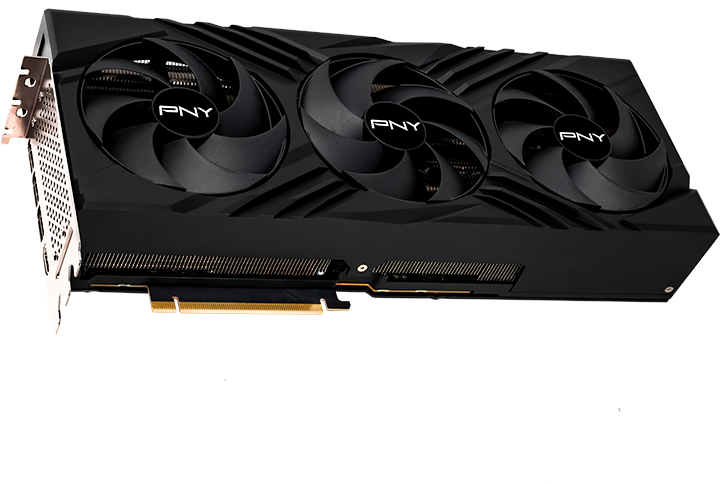
NVIDIA
用于模型开发、仿真与实验的 GPU 工作站。
图为 PNY RTX 4090,显卡配置可能有所不同。